1. 矩阵基础
1.1 将矩阵视为数字的数组
矩阵(Matrix)是数组的矩形数组,形式为
A = [ a 11 a 12 ⋯ a 1 n a 21 a 22 ⋯ a 2 n ⋮ ⋮ ⋱ ⋮ a m 1 a m 2 ⋯ a m n ] \bm{A}=
\begin{bmatrix}
a_{11} & a_{12} & \cdots & a_{1n} \\
a_{21} & a_{22} & \cdots & a_{2n} \\
\vdots & \vdots & \ddots & \vdots \\
a_{m1} & a_{m2} & \cdots & a_{mn}
\end{bmatrix}
A = a 11 a 21 ⋮ a m 1 a 12 a 22 ⋮ a m 2 ⋯ ⋯ ⋱ ⋯ a 1 n a 2 n ⋮ a mn
这个矩阵有m m m n n n A ∈ R m , n \bm{A} \in \mathbb{R}^{m,n} A ∈ R m , n A ∈ C m , n \bm{A} \in \mathbb{C}^{m,n} A ∈ C m , n
[ A ⊤ ] i j = [ A ] j i [\bm{A}^\top]_{ij} = [\bm{A}]_{ji}
[ A ⊤ ] ij = [ A ] ji
符号[ A ] i j [\bm{A}]_{ij} [ A ] ij A i j \bm{A}_{ij} A ij i i i j j j R m , n \mathbb{R}^{m,n} R m , n 0 m , n \bm{0}_{m,n} 0 m , n 0 \bm{0} 0
矩阵的数乘(multiplication by a scalar)被定义为矩阵中的每个元素都与标量相乘;矩阵的加法(两个矩阵大小相同)被定义为矩阵对应位置的元素相加。定义了这些运算后,我们可以将R m , n \mathbb{R}^{m,n} R m , n
1.2 矩阵乘积
如果两个矩阵的尺寸符合,他们才可以相乘。i.e. A ∈ R m , n , B ∈ R n , p \bm{A} \in \mathbb{R}^{m,n}, \bm{B} \in \mathbb{R}^{n,p} A ∈ R m , n , B ∈ R n , p A B ∈ R m , p \bm{AB} \in \mathbb{R}^{m,p} AB ∈ R m , p
[ A B ] i j = ∑ k = 1 n A i k B k j [\bm{AB}]_{ij} = \sum^n_{k=1}\bm{A}_{ik}\bm{B}_{kj}
[ AB ] ij = k = 1 ∑ n A ik B kj
矩阵乘法是非交换的(non-commutative),这意味着一般情况下A B ≠ B A \bm{AB} \neq \bm{BA} AB = BA
n × n n \times n n × n I n \bm{I}_n I n I \bm{I} I 1 1 1 0 0 0 A I n = A \bm{AI}_n=\bm{A} AI n = A A \bm{A} A n n n I n B = B \bm{I}_n\bm{B}=\bm{B} I n B = B B \bm{B} B n n n
矩阵可以看成一组行向量的组合,也可以看成一组列向量的组合
A = [ a 1 a 2 ⋯ a n ] , or A = [ α 1 ⊤ α 2 ⊤ ⋮ α m ⊤ ] \bm{A} = [ \bm{a}_1 \quad \bm{a}_2 \quad \cdots \quad \bm{a}_n ],\text{or }
\bm{A} = \left[
\begin{array}{c}
\bm{\alpha}_{1}^\top \\
\bm{\alpha}_{2}^\top \\
\vdots \\
\bm{\alpha}_{m}^\top
\end{array}
\right]
A = [ a 1 a 2 ⋯ a n ] , or A = α 1 ⊤ α 2 ⊤ ⋮ α m ⊤
其中a 1 , ⋯ , a n ∈ R m \bm{a}_1,\cdots,\bm{a}_n \in \mathbb{R}^m a 1 , ⋯ , a n ∈ R m A \bm{A} A 列向量 ;α 1 ⊤ , ⋯ , α n ⊤ ∈ R n \bm{\alpha}_1^\top,\cdots,\bm{\alpha}_n^\top \in \mathbb{R}^n α 1 ⊤ , ⋯ , α n ⊤ ∈ R n A \bm{A} A 行向量
因此矩阵乘积可以写为
A B = A [ b 1 ⋯ b p ] = [ A b 1 ⋯ A b p ] \bm{AB} = \bm{A}
[ \bm{b}_1 \quad \cdots \quad \bm{b}_p ] = [ \bm{Ab}_1 \quad \cdots \quad \bm{Ab}_p ]
AB = A [ b 1 ⋯ b p ] = [ Ab 1 ⋯ Ab p ]
A B = [ α 1 ⊤ ⋮ α m ⊤ ] B = [ α 1 ⊤ B ⋮ α m ⊤ B ] \bm{AB} = \left[
\begin{array}{c}
\bm{\alpha}_{1}^\top \\
\vdots \\
\bm{\alpha}_{m}^\top
\end{array}
\right] \bm{B} = \left[
\begin{array}{c}
\bm{\alpha}_{1}^\top \bm{B}\\
\vdots \\
\bm{\alpha}_{m}^\top\bm{B}
\end{array}
\right]
AB = α 1 ⊤ ⋮ α m ⊤ B = α 1 ⊤ B ⋮ α m ⊤ B
最终矩阵的乘积可以看成多个并矢的和(参考4.7节 )
A B = ∑ i = 1 n a i β i ⊤ \bm{AB} = \sum_{i=1}^n \bm{a}_i \bm{\beta}_i^\top
AB = i = 1 ∑ n a i β i ⊤
矩阵的乘积定义同样使用矩阵与向量的乘积
A b = ∑ k = 1 n a k b k \bm{Ab} = \sum_{k=1}^n \bm{a}_k b_k
Ab = k = 1 ∑ n a k b k
A b \bm{Ab} Ab A \bm{A} A b \bm{b} b
c ⊤ A = ∑ k = 1 m c k α k ⊤ \bm{c}^\top \bm{A} = \sum_{k=1}^m c_k \bm{\alpha}_k^\top
c ⊤ A = k = 1 ∑ m c k α k ⊤
定义C = A B \bm{C}=\bm{AB} C = AB C = [ A b 1 ⋯ A b p ] \bm{C}=[\bm{Ab}_1 \quad \cdots \quad \bm{Ab}_p] C = [ Ab 1 ⋯ Ab p ]
C = [ A b 1 ⋯ A b p ] = [ ∑ k = 1 n a k b 1 k ⋯ ∑ k = 1 n a k b p k ] \bm{C}=[\bm{Ab}_1 \quad \cdots \quad \bm{Ab}_p] = [ \sum_{k=1}^n \bm{a}_k b_{1k} \quad \cdots \quad \sum_{k=1}^n \bm{a}_k b_{pk}]
C = [ Ab 1 ⋯ Ab p ] = [ k = 1 ∑ n a k b 1 k ⋯ k = 1 ∑ n a k b p k ]
其中b i j b_{ij} b ij b i \bm{b}_i b i j j j 因此矩阵C \bm{C} C A \bm{A} A 。同样地,C = [ α 1 ⊤ B ⋯ α m ⊤ B ] ⊤ \bm{C}=[\bm{\alpha}_{1}^\top \bm{B} \quad \cdots \quad \bm{\alpha}_{m}^\top\bm{B} ]^\top C = [ α 1 ⊤ B ⋯ α m ⊤ B ] ⊤
C = [ α 1 ⊤ B ⋮ α m ⊤ B ] = [ ∑ k = 1 m α 1 k β k ⊤ ⋮ ∑ k = 1 m α m k β k ⊤ ] \bm{C} = \left[
\begin{array}{c}
\bm{\alpha}_{1}^\top \bm{B}\\
\vdots \\
\bm{\alpha}_{m}^\top\bm{B}
\end{array}
\right] = \left[
\begin{array}{c}
\sum_{k=1}^m \alpha_{1k} \bm{\beta}_k^\top\\
\vdots \\
\sum_{k=1}^m \alpha_{mk} \bm{\beta}_k^\top
\end{array}
\right]
C = α 1 ⊤ B ⋮ α m ⊤ B = ∑ k = 1 m α 1 k β k ⊤ ⋮ ∑ k = 1 m α mk β k ⊤
其中α i j \alpha_{ij} α ij α i ⊤ \bm{\alpha}_{i}^\top α i ⊤ j j j 因此矩阵C \bm{C} C B \bm{B} B 。
矩阵乘积的转置满足
( A 1 A 2 ⋯ A p ) ⊤ = A p ⊤ ⋯ A 2 ⊤ A 1 ⊤ ( \bm{A}_1 \bm{A}_2 \cdots \bm{A}_p )^\top = \bm{A}_p^\top \cdots \bm{A}_2^\top \bm{A}_1^\top
( A 1 A 2 ⋯ A p ) ⊤ = A p ⊤ ⋯ A 2 ⊤ A 1 ⊤
1.3 块矩阵乘积
只要保证块(block)大小一致,矩阵代数可以推广到块。首先考虑矩阵A \bm{A} A x \bm{x} x
A = [ A 1 A 2 ] , x = [ x 1 x 2 ] A x = A 1 x 1 + A 2 x 2 \begin{gather*}
\bm{A} = [ \bm{A}_1 \quad \bm{A}_2 ],\bm{x} = \left[
\begin{array}{c}
\bm{x}_1 \\
\bm{x}_2
\end{array}
\right] \\
\bm{Ax}= \bm{A}_1\bm{x}_1 + \bm{A}_2\bm{x}_2
\end{gather*}
A = [ A 1 A 2 ] , x = [ x 1 x 2 ] Ax = A 1 x 1 + A 2 x 2
从符号上看这就像是行向量与列向量的内积。矩阵与矩阵相乘也可以进行类似展开
A B = [ A 1 A 2 ] [ B 1 B 2 ] = A 1 B 1 + A 2 B 2 \bm{AB} = [ \bm{A}_1 \quad \bm{A}_2] \left[
\begin{array}{c}
\bm{B}_1 \\
\bm{B}_2
\end{array}
\right] = \bm{A}_1\bm{B}_1 + \bm{A}_2\bm{B}_2
AB = [ A 1 A 2 ] [ B 1 B 2 ] = A 1 B 1 + A 2 B 2
1.4 矩阵空间和内积
对于向量空间R m , n \mathbb{R}^{m,n} R m , n
⟨ A , B ⟩ = trace ( A ⊤ B ) \langle \bm{A},\bm{B} \rangle = \operatorname{trace} ( \bm{A}^\top \bm{B} )
⟨ A , B ⟩ = trace ( A ⊤ B )
其中trace ( X ) \operatorname{trace}(\bm{X}) trace ( X )
⟨ A , A ⟩ = trace A A ⊤ = ∥ A ∥ F ≔ ∑ i j a i j 2 \sqrt{ \langle \bm{A} , \bm{A} \rangle} = \sqrt{ \operatorname{trace}\bm{AA}^\top} = \lVert\bm{A}\rVert_F \coloneqq \sqrt{\sum_{ij} a_{ij}^2}
⟨ A , A ⟩ = trace AA ⊤ = ∥ A ∥ F : = ij ∑ a ij 2
我们的选择与向量情况下的选择是一致的。实际上,上述内积表示的是通过将矩阵A , B \bm{A},\bm{B} A , B
迹运算符是一个线性运算符,同时还有许多性质
trace A = trace A ⊤ trace A B = trace B A \begin{gather*}
\operatorname{trace} \bm{A} = \operatorname{trace} \bm{A}^\top \\
\operatorname{trace} \bm{AB} = \operatorname{trace} \bm{BA}
\end{gather*}
trace A = trace A ⊤ trace AB = trace BA
2. 矩阵和线性映射
2.1 矩阵,线性和仿射映射
我们可以将矩阵解释为从输入空间到输出空间的作用的线性映射(向量值函数,即输出为向量)或者操作。我们回顾一下线性映射:当任意点x , z ∈ X \bm{x},\bm{z} \in \mathcal{X} x , z ∈ X λ , μ ∈ Y \lambda,\mu \in \mathcal{Y} λ , μ ∈ Y f ( λ x + μ z ) = λ f ( x ) + μ f ( z ) f( \lambda \bm{x} + \mu \bm{z} ) = \lambda f(\bm{x}) + \mu f(\bm{z}) f ( λ x + μ z ) = λ f ( x ) + μ f ( z ) f : X → Y f:\mathcal{X}\rightarrow \mathcal{Y} f : X → Y f : R n → R m f:\mathbb{R}^n\rightarrow \mathbb{R}^m f : R n → R m A ∈ R m , n \bm{A}\in\mathbb{R}^{m,n} A ∈ R m , n
放射映射就是简单地在线性方程上加一个常数项,因此任意放射映射f : R n → R m f:\mathbb{R}^n\rightarrow \mathbb{R}^m f : R n → R m
f ( x ) = A x + b f( \bm{x} ) = \bm{A}\bm{x} + \bm{b}
f ( x ) = A x + b
其中A ∈ R m , n , b ∈ R m \bm{A} \in \mathbb{R}^{m,n},\bm{b} \in \mathbb{R}^{m} A ∈ R m , n , b ∈ R m
将向量的每个元素按某个标量因子 进行缩放的线性映射,可以用对角矩阵来描述
2.2 非线性方程的近似
一个非线性映射(在该点可微)在给定点x 0 \bm{x}_0 x 0
f ( x ) = f ( x 0 ) + J f ( x 0 ) ( x − x 0 + o ( ∥ x − x 0 ∥ ) ) f ( \bm{x} ) = f ( \bm{x}_0 ) + J_f ( \bm{x}_0 ) ( \bm{x}-\bm{x}_0 + o ( \lVert \bm{x} - \bm{x}_0 \rVert ) )
f ( x ) = f ( x 0 ) + J f ( x 0 ) ( x − x 0 + o (∥ x − x 0 ∥))
当x → x 0 \bm{x} \rightarrow \bm{x}_0 x → x 0 o ( ∥ x − x 0 ∥ ) o ( \lVert \bm{x} - \bm{x}_0 \rVert ) o (∥ x − x 0 ∥) J f J_f J f
J f ( x 0 ) ≔ [ ∂ f 1 ∂ x 1 ⋯ ∂ f 1 ∂ x n ⋮ ⋱ ⋮ ∂ f m ∂ x 1 ⋯ ∂ f m ∂ x n ] x = x 0 J_f ( \bm{x}_0 ) \coloneqq
\begin{bmatrix}
\frac{\partial f_1 }{\partial x_1} & \cdots & \frac{\partial f_1}{\partial x_n} \\
\vdots & \ddots & \vdots \\
\frac{\partial f_m }{\partial x_1} & \cdots & \frac{\partial f_m}{\partial x_n}
\end{bmatrix}_{ \bm{x} = \bm{x}_0 }
J f ( x 0 ) : = ∂ x 1 ∂ f 1 ⋮ ∂ x 1 ∂ f m ⋯ ⋱ ⋯ ∂ x n ∂ f 1 ⋮ ∂ x n ∂ f m x = x 0
因此对于接近x 0 \bm{x}_0 x 0 x \bm{x} x δ f ( x ) ≔ f ( x ) − f ( x 0 ) \delta_f ( \bm{x} ) \coloneqq f ( \bm{x} ) - f ( \bm{x}_0 ) δ f ( x ) : = f ( x ) − f ( x 0 )
一个在x 0 \bm{x}_0 x 0
f ≈ f ( x 0 ) + Δ f ( x 0 ) ⊤ ( x − x 0 ) + 1 2 ( x − x 0 ) ⊤ Δ 2 f ( x 0 ) ( x − x 0 ) f \approx f ( \bm{x}_0 ) + \Delta f ( \bm{x}_0 )^\top ( \bm{x} -\bm{x}_0 ) + \frac{1}{2} ( \bm{x} -\bm{x}_0 )^\top \Delta^2 f ( \bm{x}_0 ) ( \bm{x} -\bm{x}_0 )
f ≈ f ( x 0 ) + Δ f ( x 0 ) ⊤ ( x − x 0 ) + 2 1 ( x − x 0 ) ⊤ Δ 2 f ( x 0 ) ( x − x 0 )
其中Δ 2 f ( x 0 ) \Delta^2 f ( \bm{x}_0 ) Δ 2 f ( x 0 )
Δ 2 f ( x 0 ) ≔ [ ∂ 2 f ∂ x 1 2 ⋯ ∂ 2 f ∂ x 1 ∂ x n ⋮ ⋱ ⋮ ∂ 2 f ∂ x n ∂ x 1 ⋯ ∂ 2 f ∂ x n 2 ] x = x 0 \Delta^2 f ( \bm{x}_0 ) \coloneqq
\begin{bmatrix}
\frac{\partial ^2 f}{\partial x_1^2} & \cdots & \frac{\partial ^2 f}{\partial x_1 \partial x_n} \\
\vdots & \ddots & \vdots \\
\frac{\partial ^2 f}{\partial x_n \partial x_1} & \cdots & \frac{\partial ^2 f}{\partial x_n^2}
\end{bmatrix}_{\bm{x}= \bm{x}_0}
Δ 2 f ( x 0 ) : = ∂ x 1 2 ∂ 2 f ⋮ ∂ x n ∂ x 1 ∂ 2 f ⋯ ⋱ ⋯ ∂ x 1 ∂ x n ∂ 2 f ⋮ ∂ x n 2 ∂ 2 f x = x 0
在这种情况下,f f f
2.3 值域,秩和零空间
考虑一个矩阵A \bm{A} A A \bm{A} A R ( A ) \mathcal{R} ( \bm{A} ) R ( A )
R ( A ) = { A x ∣ x ∈ R n } \mathcal{R} ( \bm{A} ) = \{ \bm{A} \bm{x} \mid \bm{x} \in \mathbb{R}^n \}
R ( A ) = { A x ∣ x ∈ R n }
列空间是一个子空间。R ( A ) \mathcal{R} ( \bm{A} ) R ( A ) A \bm{A} A rank ( A ) \operatorname{rank}( \bm{A} ) rank ( A ) A \bm{A} A
rank ( A ) = rank ( A ⊤ ) \operatorname{rank} ( \bm{A} ) = \operatorname{rank} ( \bm{A}^\top )
rank ( A ) = rank ( A ⊤ )
证明
假设A ∈ R m , n \bm{A} \in \mathbb{R}^{m,n} A ∈ R m , n c c c r r r B C \bm{BC} BC B \bm{B} B A \bm{A} A A \bm{A} A B \bm{B} B B ∈ R m , c , C ∈ R c , n \bm{B}\in\mathbb{R}^{m,c},\bm{C}\in\mathbb{R}^{c,n} B ∈ R m , c , C ∈ R c , n A \bm{A} A C \bm{C} C A \bm{A} A C \bm{C} C r ≤ c r \leq c r ≤ c
用同样的方式对A \bm{A} A A \bm{A} A c c c r r r c ≤ r c \leq r c ≤ r r = c r=c r = c
因此我们可以提出一个约束
0 ≤ rank ( A ) ≤ min ( m , n ) 0 \leq \operatorname{rank} ( \bm{A} ) \leq \min ( m,n )
0 ≤ rank ( A ) ≤ min ( m , n )
矩阵A \bm{A} A 0 \bm{0} 0 N ( A ) \mathcal{N} ( \bm{A} ) N ( A )
N ( A ) = { x ∣ A x = 0 } \mathcal{N} ( \bm{A} ) = \{ \bm{x} \mid \bm{A} \bm{x} = \bm{0} \}
N ( A ) = { x ∣ A x = 0 }
零空间也是一个子空间
2.4 线性代数的基本理论
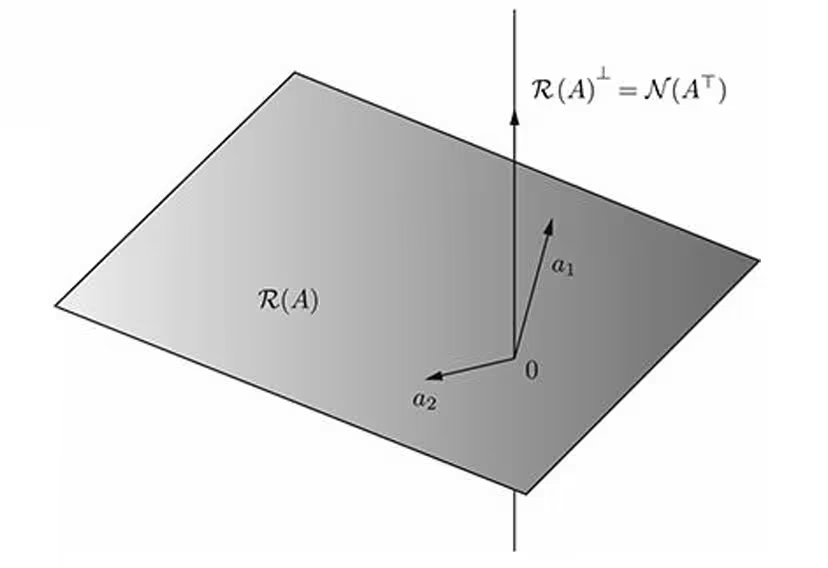
线性代数基本定理建立了矩阵的零空间与其转置的值域之间的重要联系。首先我们可以发现A ⊤ \bm{A}^\top A ⊤ A \bm{A} A x ⊤ z = 0 , ∀ x ∈ R ( A ⊤ ) , ∀ z ∈ N ( A ) \bm{x}^\top \bm{z} = 0,\forall \bm{x} \in \mathcal{R} ( \bm{A}^\top ), \forall \bm{z}\in \mathcal{N} ( \bm{A} ) x ⊤ z = 0 , ∀ x ∈ R ( A ⊤ ) , ∀ z ∈ N ( A ) R ( A ⊤ ) \mathcal{R} ( \bm{A}^\top ) R ( A ⊤ ) A \bm{A} A
x ⊤ z = ( A ⊤ y ) ⊤ z = y ⊤ A z = y ⊤ ( A z ) = 0 \bm{x}^\top \bm{z} = ( \bm{A}^\top \bm{y} )^\top \bm{z} = \bm{y}^\top \bm{A} \bm{z} = \bm{y}^\top (\bm{A} \bm{z}) = 0
x ⊤ z = ( A ⊤ y ) ⊤ z = y ⊤ A z = y ⊤ ( A z ) = 0
因此R ( A ⊤ ) \mathcal{R} ( \bm{A}^\top ) R ( A ⊤ ) N ( A ) \mathcal{N} ( \bm{A} ) N ( A ) N ( A ) ⊥ R ( A ⊤ ) \mathcal{N}(\bm{A}) \perp \mathcal{R}(\bm{A}^\top) N ( A ) ⊥ R ( A ⊤ ) N ( A ) = R ( A ⊤ ) ⊥ \mathcal{N}(\bm{A}) = \mathcal{R}(\bm{A}^\top)^\perp N ( A ) = R ( A ⊤ ) ⊥
R n = N ( A ) ⊕ N ( A ) ⊥ = N ( A ) ⊕ R ( A ⊤ ) \mathbb{R}^n = \mathcal{N}(\bm{A}) \oplus \mathcal{N}(\bm{A})^\perp = \mathcal{N}(\bm{A}) \oplus \mathcal{R}(\bm{A}^\top)
R n = N ( A ) ⊕ N ( A ) ⊥ = N ( A ) ⊕ R ( A ⊤ )
同样的我们可以证明z ⊤ x = 0 , ∀ x ∈ R ( A ) , ∀ z ∈ N ( A ⊤ ) \bm{z}^\top \bm{x} = 0,\forall \bm{x} \in \mathcal{R} (\bm{A}), \forall \bm{z}\in \mathcal{N} (\bm{A}^\top) z ⊤ x = 0 , ∀ x ∈ R ( A ) , ∀ z ∈ N ( A ⊤ ) N ( A ⊤ ) ⊥ R ( A ) \mathcal{N}(\bm{A}^\top) \perp \mathcal{R}(\bm{A}) N ( A ⊤ ) ⊥ R ( A )
R m = R ( A ) ⊕ R ( A ) ⊥ = R ( A ) ⊕ N ( A ⊤ ) \mathbb{R}^m = \mathcal{R}(\bm{A}) \oplus \mathcal{R}(\bm{A})^\perp = \mathcal{R}(\bm{A}) \oplus \mathcal{N}(\bm{A}^\top)
R m = R ( A ) ⊕ R ( A ) ⊥ = R ( A ) ⊕ N ( A ⊤ )
定理3.1(线性代数基本定理) :对于任意矩阵A ∈ R m , n \bm{A} \in \mathbb{R}^{m,n} A ∈ R m , n N ( A ⊤ ) ⊥ R ( A ) , N ( A ) ⊥ R ( A ⊤ ) \mathcal{N}(\bm{A}^\top) \perp \mathcal{R}(\bm{A}),\mathcal{N}(\bm{A}) \perp \mathcal{R}(\bm{A}^\top) N ( A ⊤ ) ⊥ R ( A ) , N ( A ) ⊥ R ( A ⊤ )
R ( A ⊤ ) ⊕ N ( A ) = R n R ( A ) ⊕ N ( A ⊤ ) = R m \begin{gather*}
\mathcal{R}(\bm{A}^\top) \oplus \mathcal{N}(\bm{A}) = \mathbb{R}^n \\
\mathcal{R}(\bm{A}) \oplus \mathcal{N}(\bm{A}^\top) = \mathbb{R}^m
\end{gather*}
R ( A ⊤ ) ⊕ N ( A ) = R n R ( A ) ⊕ N ( A ⊤ ) = R m
并且
dim N ( A ) + rank A = n dim N ( A ⊤ ) + rank A = m \begin{gather*}
\dim\mathcal{N}(\bm{A}) + \operatorname{rank}{A} = n \\
\dim\mathcal{N}(\bm{A}^\top) + \operatorname{rank}{A} = m
\end{gather*}
dim N ( A ) + rank A = n dim N ( A ⊤ ) + rank A = m
因此,我们可以将任意向量x \bm{x} x A ⊤ \bm{A}^\top A ⊤ A \bm{A} A
x = A ⊤ y + z , z ∈ N ( A ) \bm{x} = \bm{A}^\top\bm{y} + \bm{z},\bm{z} \in \mathcal{N}(\bm{A})
x = A ⊤ y + z , z ∈ N ( A )
类似地,我们可以将任意向量x \bm{x} x A \bm{A} A A ⊤ \bm{A}^\top A ⊤
x = A ϕ + ζ , ζ ∈ N ( A ⊤ ) \bm{x} = \bm{A}\bm{\phi } + \bm{\zeta},\bm{\zeta} \in \mathcal{N}(\bm{A}^\top)
x = A ϕ + ζ , ζ ∈ N ( A ⊤ )
3. 行列式、特征值和特征向量
3.1 矩阵对直线的作用
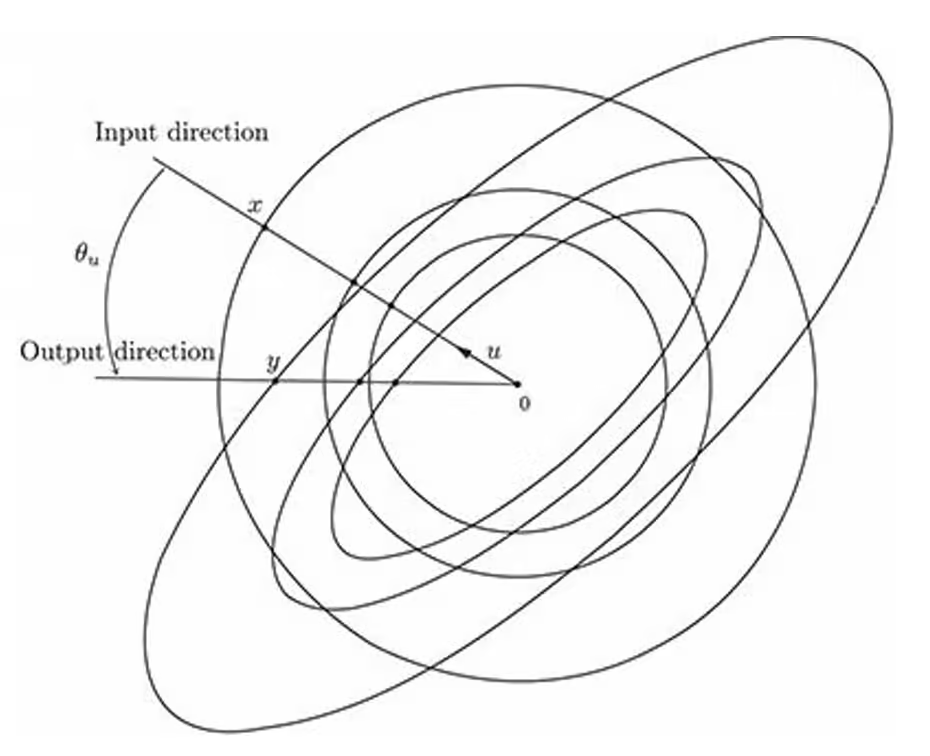
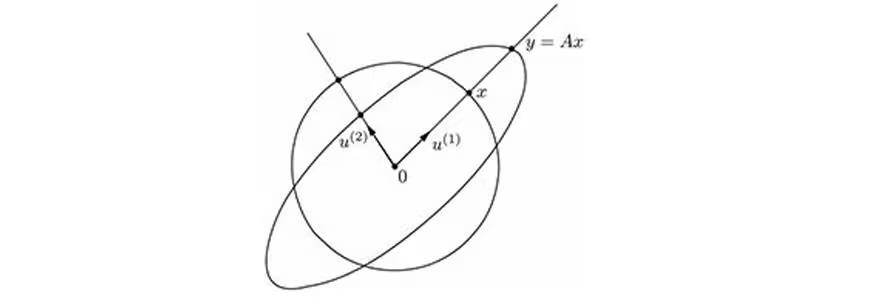
我们首先讨论,一个线性映射A \bm{A} A u ∈ R n \bm{u}\in \mathbb{R}^n u ∈ R n u \bm{u} u L = { x ∣ x = α u , α ∈ R } \mathcal{L} = \{ \bm{x}\mid \bm{x} = \alpha\bm{u}, \alpha \in \mathbb{R}\} L = { x ∣ x = α u , α ∈ R } θ u \theta_u θ u γ u \gamma_u γ u θ u \theta_u θ u γ u \gamma_u γ u
∥ y ∥ 2 = ∥ A x ∥ 2 = ∣ α ∣ ∥ A u ∥ 2 = ∥ A u ∥ 2 ∥ u ∥ 2 ∣ α ∣ ∥ u ∥ = ∥ A u ∥ 2 ∥ u ∥ 2 ∥ x ∥ 2 \lVert \bm{y} \rVert_2 = \lVert \bm{Ax} \rVert_2 = \lvert \alpha \rvert \lVert \bm{Au} \rVert_2 = \frac{\lVert\bm{Au} \rVert_2}{\lVert \bm{u} \rVert_2} \lvert \alpha \rvert \lVert \bm{u} \rVert = \frac{\lVert \bm{Au}\rVert_2}{\lVert \bm{u} \rVert_2} \lVert \bm{x} \rVert_2
∥ y ∥ 2 = ∥ Ax ∥ 2 = ∣ α ∣ ∥ Au ∥ 2 = ∥ u ∥ 2 ∥ Au ∥ 2 ∣ α ∣ ∥ u ∥ = ∥ u ∥ 2 ∥ Au ∥ 2 ∥ x ∥ 2
长度增益为γ u = ∥ A u ∥ 2 ∥ u ∥ 2 \gamma_u=\tfrac{\lVert \bm{Au}\rVert_2}{\lVert \bm{u} \rVert_2} γ u = ∥ u ∥ 2 ∥ Au ∥ 2
cos θ u = y ⊤ x ∥ x ∥ 2 ∥ y ∥ 2 = x ⊤ A ⊤ x ∥ x ∥ 2 ∥ y ∥ 2 = α 2 u ⊤ A ⊤ u γ u α 2 ∥ u ∥ 2 2 = u ⊤ A ⊤ u γ u ∥ u ∥ 2 2 \cos \theta_u = \frac{\bm{y}^\top \bm{x}}{\lVert \bm{x} \rVert_2 \lVert \bm{y} \rVert_2} = \frac{\bm{x}^\top \bm{A}^\top \bm{x}}{\lVert \bm{x} \rVert_2 \lVert \bm{y} \rVert_2} = \frac{\alpha^2 \bm{u}^\top \bm{A}^\top \bm{u}}{\gamma_u \alpha^2 \lVert \bm{u} \rVert^2_2} = \frac{ \bm{u}^\top \bm{A}^\top \bm{u}}{\gamma_u \lVert \bm{u} \rVert^2_2}
cos θ u = ∥ x ∥ 2 ∥ y ∥ 2 y ⊤ x = ∥ x ∥ 2 ∥ y ∥ 2 x ⊤ A ⊤ x = γ u α 2 ∥ u ∥ 2 2 α 2 u ⊤ A ⊤ u = γ u ∥ u ∥ 2 2 u ⊤ A ⊤ u
这二者都仅仅取决于直线的方向u \bm{u} u
当∥ x ∥ 2 \lVert \bm{x} \rVert_2 ∥ x ∥ 2 u \bm{u} u x \bm{x} x y \bm{y} y
通过数值实验可以发现,在这个例子中存在两个输入方向u ( 1 ) \bm{u}(1) u ( 1 ) u ( 2 ) \bm{u}(2) u ( 2 ) A \bm{A} A θ u \theta_u θ u ± 180 ∘ \pm 180^\circ ± 18 0 ∘ A \bm{A} A
3.2 行列式和单位立方体的变化
对于一个2 × 2 2 \times 2 2 × 2
A = [ a 11 a 12 a 21 a 22 ] \bm{A} =
\begin{bmatrix}
a_{11} & a_{12} \\
a_{21} & a_{22}
\end{bmatrix}
A = [ a 11 a 21 a 12 a 22 ]
这个矩阵的行列式(determinant)被定义为
det A ≔ a 11 a 22 − a 12 a 21 \det \bm{A} \coloneqq a_{11}a_{22} - a_{12}a_{21}
det A : = a 11 a 22 − a 12 a 21
要求解一般矩阵的行列式,首先要定义标量a a a det a = a \det a = a det a = a
det ( A ) = ∑ j = 1 n ( − 1 ) i + j a i j det A ( i , j ) \det (\bm{A}) = \sum_{j=1}^n(-1)^{i+j}a_{ij}\det \bm{A}_{(i,j)}
det ( A ) = j = 1 ∑ n ( − 1 ) i + j a ij det A ( i , j )
其中i i i A ( i , j ) \bm{A}_{(i,j)} A ( i , j ) A \bm{A} A i i i j j j ( n − 1 ) × ( n − 1 ) (n−1) \times (n−1) ( n − 1 ) × ( n − 1 )
假设我们将线性映射y = A x \bm{y} = \bm{Ax} y = Ax R 2 \mathbb{R}^2 R 2
单位正方形的面积为一。通过验证可以知道变换后的四边形(即平行四边形)的面积等于矩阵行列式的绝对值。可以证明,在一般维数n n n 矩阵A \bm{A} A A \bm{A} A
行列式是定义在方阵 上的实值函数,矩阵的行列式有以下性质
交换矩阵的两行或者两列会改变行列式的符号
行列式在矩阵的每一行/列上都是线性的
单位矩阵的行列式为1
当变换后的立方体体积为零时,也就是行列式为零时 ,此时矩阵为奇异矩阵(singular)。此时矩阵某一行(或某一列)是另一行(或另一列)的倍数,列(和行)不再是线性无关的 ,并且矩阵具有非平凡的零空间(零空间不只有原点)。这意味着存在输入空间中的方向,沿着这些方向所有输入向量都被A \bm{A} A
A ∈ R n , n is singular ⇔ det A = 0 ⇔ N ( A ) is not equal to { 0 } . \bm{A} \in \mathbb{R}^{n,n}\text{ is singular }\Leftrightarrow\det \bm{A}=0\boldsymbol{\Leftrightarrow}\mathcal{N}(\bm{A})\text{ is not equal to }\{0\}.
A ∈ R n , n is singular ⇔ det A = 0 ⇔ N ( A ) is not equal to { 0 } .
对于任意方阵A , B ∈ R n , n \bm{A},\bm{B}\in \mathbb{R}^{n,n} A , B ∈ R n , n
det A = det A ⊤ det A B = det B A = det A det B det α A = α n det A \begin{gather*}
\det \bm{A} = \det \bm{A}^\top \\
\det \bm{AB} = \det \bm{BA} = \det \bm{A} \det \bm{B} \\
\det \alpha\bm{A} = \alpha^n\det \bm{A}
\end{gather*}
det A = det A ⊤ det AB = det BA = det A det B det α A = α n det A
对于分块上三角(upper block-triangular)矩阵
X = [ X 11 X 12 X 21 X 22 ] \bm{X} =\begin{bmatrix}
\bm{X}_{11} & \bm{X}_{12} \\
\bm{X}_{21} & \bm{X}_{22}
\end{bmatrix}
X = [ X 11 X 21 X 12 X 22 ]
有如下结论
det X = det X 11 + det X 22 \det \bm{X} = \det \bm{X}_{11} + \det \bm{X}_{22}
det X = det X 11 + det X 22
对于分块下三角(lower block-triangular)矩阵也有类似结论
3.3 矩阵的逆
对于一个非奇异矩阵A \bm{A} A A − 1 \bm{A}^{-1} A − 1
A A − 1 = A − 1 A = I n \bm{AA}^{-1} = \bm{A}^{-1}\bm{A} = \bm{I}_n
AA − 1 = A − 1 A = I n
矩阵求逆有以下性质
( A B ) − 1 = B − 1 A − 1 ( A ⊤ ) − 1 = ( A − 1 ) ⊤ det A = det A ⊤ = 1 det A − 1 \begin{gather*}
(\bm{AB})^{-1}=\bm{B}^{-1}\bm{A}^{-1} \\
(\bm{A}^\top)^{-1} = (\bm{A}^{-1})^\top \\
\det \bm{A} = \det \bm{A}^\top = \frac{1}{\det \bm{A}^{-1}}
\end{gather*}
( AB ) − 1 = B − 1 A − 1 ( A ⊤ ) − 1 = ( A − 1 ) ⊤ det A = det A ⊤ = det A − 1 1
对于非方阵或是奇异方阵不存在常规意义的逆矩阵,但是可以定义广义逆矩阵(generalized inverse)/伪逆矩阵(pseudoinverse)。对于一般矩阵A ∈ R m , n \bm{A}\in \mathbb{R}^{m,n} A ∈ R m , n
A l i A = I n , m ≥ n A A r i = I m , n ≥ m \begin{gather*}
\bm{A}^{li}\bm{A} = \bm{I}_n,m \geq n \\
\bm{A}\bm{A}^{ri} = \bm{I}_m,n \geq m \\
\end{gather*}
A l i A = I n , m ≥ n A A r i = I m , n ≥ m
则A l i \bm{A}^{li} A l i A \bm{A} A A r i \bm{A}^{ri} A r i A \bm{A} A
如果A A p i A = A \bm{AA}^{pi} \bm{A} = \bm{A} AA p i A = A A p i \bm{A}^{pi} A p i A \bm{A} A
根据逆矩阵的定义可以初步得出推论:
矩阵可逆是行列式不为零的充要条件;
矩阵可逆是特征值全不为零的充要条件;
证明
矩阵可逆则行列式不为零
由可逆的定义,存在A − 1 \bm{A}^{-1} A − 1 A A − 1 = I \bm{AA}^{-1}=\bm{I} AA − 1 = I
det ( A A − 1 ) = det ( I ) det ( A ) det ( A − 1 ) = 1 \begin{align*}
\det (\bm{AA}^{-1}) &= \det (\bm{I}) \\
\det (\bm{A})\det (\bm{A}^{-1}) &= 1 \\
\end{align*}
det ( AA − 1 ) det ( A ) det ( A − 1 ) = det ( I ) = 1
若行列式为零,则左边为0 0 0 1 1 1
行列式不为零则矩阵可逆
对于任意n阶方阵A \bm{A} A A ∗ \bm{A}^\ast A ∗
A A ∗ = A ∗ A = det ( A ) I \bm{AA}^\ast = \bm{A}^\ast\bm{A} = \det (\bm{A})\bm{I}
AA ∗ = A ∗ A = det ( A ) I
因为行列式不为零,将两边都除以det ( A ) \det (\bm{A}) det ( A )
A A ∗ det ( A ) = A ∗ det ( A ) A = I \bm{A}\frac{\bm{A}^\ast}{\det (\bm{A})}= \frac{\bm{A}^\ast}{\det (\bm{A)}}\bm{A} = \bm{I}
A det ( A ) A ∗ = det ( A ) A ∗ A = I
A ∗ det ( A ) \tfrac{\bm{A}^\ast}{\det (\bm{A})} d e t ( A ) A ∗
矩阵可逆⇔ \Leftrightarrow ⇔
根据Section3.3.5中的结论可知特征值之积等于行列式,矩阵可逆则行列式不为零,那么特征值之积便不为零,那么特征值全不为零;反之亦然
结合Section3.3.2中关于奇异矩阵的结论,我们可以得到更加全面的结论
结论
对于A ∈ R n , n \bm{A} \in \mathbb{R}^{n,n} A ∈ R n , n
矩阵奇异 ⇔ \Leftrightarrow ⇔ ⇔ \Leftrightarrow ⇔ ⇔ \Leftrightarrow ⇔ ⇔ \Leftrightarrow ⇔
矩阵非奇异 ⇔ \Leftrightarrow ⇔ ⇔ \Leftrightarrow ⇔ ⇔ \Leftrightarrow ⇔ ⇔ \Leftrightarrow ⇔
3.4 相似矩阵
如果存在一个非奇异矩阵P ∈ R n , n \bm{P}\in \mathbb{R}^{n,n} P ∈ R n , n A , B ∈ R n , n \bm{A},\bm{B}\in \mathbb{R}^{n,n} A , B ∈ R n , n
B = P − 1 A P \bm{B} = \bm{P}^{-1}\bm{AP}
B = P − 1 AP
相似矩阵是同一线性映射在不同空间基的不同表现。考虑原空间的线性映射
y = A x \bm{y} = \bm{Ax}
y = Ax
由于P \bm{P} P R n \mathbb{R}^n R n y \bm{y} y x \bm{x} x P \bm{P} P
A y ~ = y A x ~ = x \begin{gather*}
\bm{A}\tilde{\bm{y}} = \bm{y} \\
\bm{A}\tilde{\bm{x}} = \bm{x}
\end{gather*}
A y ~ = y A x ~ = x
线性映射在新基下表达为
y = A x ⇒ y ~ = P − 1 A P x ~ = B x ~ \bm{y} = \bm{Ax} \quad \Rightarrow \quad \tilde{\bm{y}}= \bm{P}^{-1}\bm{AP} \tilde{\bm{x}} = \bm{B} \tilde{\bm{x}}
y = Ax ⇒ y ~ = P − 1 AP x ~ = B x ~
3.5 特征向量和特征值
我们前面在研究矩阵对直线的作用时提到过,矩阵会对对直线上的点(向量)进行旋转和放缩,我们现在将视角从R n \mathbb{R}^n R n C n \mathbb{C}^n C n C n \mathbb{C}^n C n λ ∈ C \lambda \in \mathbb{C} λ ∈ C A ∈ R n , n \bm{A} \in \mathbb{R}^{n,n} A ∈ R n , n u ∈ C n \bm{u} \in \mathbb{C}^n u ∈ C n
A u = λ u , u ≠ 0 \bm{Au} = \lambda \bm{u}, \bm{u} \neq \bm{0}
Au = λ u , u = 0
或者等价形式
( λ I n − A ) u = 0 , u ≠ 0 (\lambda \bm{I}_n - \bm{A}) \bm{u} = \bm{0}, \bm{u} \neq \bm{0}
( λ I n − A ) u = 0 , u = 0
方程表明为了使( λ , u ) (\lambda , \bm{u}) ( λ , u )
λ \lambda λ λ I n − A \lambda \bm{I}_n - \bm{A} λ I n − A u \bm{u} u λ I n − A \lambda \bm{I}_n - \bm{A} λ I n − A
由于λ I n − A \lambda \bm{I}_n - \bm{A} λ I n − A
det ( λ I n − A ) = 0 \det (\lambda \bm{I}_n - \bm{A}) = 0
det ( λ I n − A ) = 0
p ( λ ) ≔ det ( λ I n − A ) p(\lambda ) \coloneqq \det (\lambda \bm{I}_n - \bm{A}) p ( λ ) : = det ( λ I n − A ) λ \lambda λ n n n A \bm{A} A
定理3.2(代数学基本定理) :任意矩阵A ∈ R n , n \bm{A} \in \mathbb{R}^{n,n} A ∈ R n , n n n n
我们称不考虑重数的特征值为互异特征值(distinct eigenvalues),每个互异特征值都有一个对应的代数重数(algebraic multiplicity)μ i ≥ 1 \mu_i \geq 1 μ i ≥ 1 ∑ i = 1 k μ i = n \sum_{i=1}^{k} \mu_i = n ∑ i = 1 k μ i = n
对于每个互异特征值都对应一个由与该特征值相关的特征向量组成的整个子空间V i ≔ N ( λ i I n − A ) \mathcal{V}_i \coloneqq \mathcal{N}(\lambda_i \bm{I}_n − \bm{A}) V i : = N ( λ i I n − A )
定理3.3 :设λ i \lambda_i λ i A \bm{A} A V i = N ( λ i I n − A ) \mathcal{V}_i = \mathcal{N}(\lambda_i \bm{I}_n − \bm{A}) V i = N ( λ i I n − A ) u ( i ) \bm{u}^{(i)} u ( i ) u ( i ) ∈ V i \bm{u}^{(i)} \in \mathcal{V}_i u ( i ) ∈ V i u ( i ) \bm{u}^{(i)} u ( i )
证明
首先证明两个向量是线性无关的
假设最初u ( i ) ∈ V j , j ≠ i \bm{u}^{(i)} \in \mathcal{V}_j,j \neq i u ( i ) ∈ V j , j = i A u ( i ) = λ j u ( i ) = λ i u ( i ) \bm{Au}^{(i)} = \lambda _j \bm{u}^{(i)} = \lambda _i \bm{u}^{(i)} Au ( i ) = λ j u ( i ) = λ i u ( i ) λ i = λ j \lambda_i = \lambda_j λ i = λ j λ \lambda λ
但是向量组中任意两个向量线性无关,向量组不一定线性无关,因此还需要证明整个特征向量组是线性无关的
为了反证法的目的,假设存在一个u ( i ) \bm{u}^{(i)} u ( i ) u ( 1 ) \bm{u}^{(1)} u ( 1 )
u ( 1 ) = ∑ i = 2 k α i u ( i ) \bm{u}^{(1)} = \sum_{i=2}^{k} \alpha_i \bm{u}^{(i)}
u ( 1 ) = i = 2 ∑ k α i u ( i )
然后我们有两个恒等式
λ 1 u ( 1 ) = ∑ i = 2 k α i λ 1 u ( i ) λ 1 u ( 1 ) = A u ( 1 ) = ∑ i = 2 k α i A u ( i ) = ∑ i = 2 k α i λ i u ( i ) \begin{gather*}
\lambda_1\bm{u}^{(1)} = \sum_{i=2}^{k} \alpha_i \lambda_1\bm{u}^{(i)} \\
\lambda_1\bm{u}^{(1)} = \bm{A}\bm{u}^{(1)} = \sum_{i=2}^{k} \alpha_i \bm{A}\bm{u}^{(i)} = \sum_{i=2}^{k} \alpha_i \lambda_i\bm{u}^{(i)}
\end{gather*}
λ 1 u ( 1 ) = i = 2 ∑ k α i λ 1 u ( i ) λ 1 u ( 1 ) = A u ( 1 ) = i = 2 ∑ k α i A u ( i ) = i = 2 ∑ k α i λ i u ( i )
比较两个方程可以得到
∑ i = 2 k α i ( λ i − λ 1 ) u ( i ) = 0 \sum_{i=2}^{k} \alpha_i (\lambda_i- \lambda_1)\bm{u}^{(i)} = \bm{0}
i = 2 ∑ k α i ( λ i − λ 1 ) u ( i ) = 0
其中λ i − λ 1 ≠ 0 \lambda_i - \lambda _1 \neq 0 λ i − λ 1 = 0 ∑ i = 2 k α i u ( i ) \sum_{i=2}^{k}\alpha _i \bm{u}^{(i)} ∑ i = 2 k α i u ( i ) u ( 2 ) , ⋯ , u ( k ) \bm{u}^{(2)},\cdots , \bm{u}^{(k)} u ( 2 ) , ⋯ , u ( k ) u ( 2 ) \bm{u}^{(2)} u ( 2 ) u ( 3 ) , ⋯ , u ( k ) \bm{u}^{(3)},\cdots , \bm{u}^{(k)} u ( 3 ) , ⋯ , u ( k ) u ( 3 ) , ⋯ , u ( k ) \bm{u}^{(3)},\cdots , \bm{u}^{(k)} u ( 3 ) , ⋯ , u ( k ) u ( k − 1 ) , u ( k ) \bm{u}^{(k-1)}, \bm{u}^{(k)} u ( k − 1 ) , u ( k )
这部分将整个特征向量组是线性无关的证明推导成任意两个向量是线性无关的
得益于特征值和特征向量,一个方阵可以被表示为与一个分块三角矩阵相似,即具有以下形式的矩阵
[ A 11 A 12 ⋯ A 1 p 0 A 22 ⋯ A 2 p ⋮ ⋱ ⋱ ⋮ 0 ⋯ 0 A p p ] \begin{bmatrix}
\bm{A}_{11} & \bm{A}_{12} & \cdots & \bm{A}_{1p} \\
\bm{0} & \bm{A}_{22} & \cdots & \bm{A}_{2p} \\
\vdots & \ddots & \ddots & \vdots \\
\bm{0} & \cdots & \bm{0} & \bm{A}_{pp} \\
\end{bmatrix}
A 11 0 ⋮ 0 A 12 A 22 ⋱ ⋯ ⋯ ⋯ ⋱ 0 A 1 p A 2 p ⋮ A pp
其中对角线上的矩阵为方阵
设v i v_i v i V i \mathcal{V}_i V i U ( i ) = [ u 1 ( i ) … u v i ( i ) ] \bm{U}^{(i)}=[\bm{u}_1^{(i)}\quad \dots \quad \bm{u}_{v_i}^{(i)}] U ( i ) = [ u 1 ( i ) … u v i ( i ) ] V i \mathcal{V}_i V i U ( i ) ⊤ U ( i ) = I v i \bm{U}^{(i)\top} \bm{U}^{(i)} = \bm{I}_{v_i} U ( i ) ⊤ U ( i ) = I v i Q ( i ) \bm{Q}^{(i)} Q ( i ) n × ( n − v i ) n \times (n − v_i) n × ( n − v i ) R ( U ( i ) ) \mathcal{R}(\bm{U}^{(i)}) R ( U ( i ) )
推论3.1 :任意矩阵A ∈ R n , n \bm{A} \in \mathbb{R}^{n,n} A ∈ R n , n λ i I v i \lambda _i \bm{I}_{v_i} λ i I v i λ i \lambda _i λ i A \bm{A} A v i v_i v i
证明
符合矩阵P i ≔ [ U ( i ) Q ( i ) ] \bm{P}_i \coloneqq [\bm{U}^{(i)} \quad \bm{Q}^{(i)}] P i : = [ U ( i ) Q ( i ) ] P i \bm{P}_i P i C n \mathbb{C}^n C n 4.6节 ),因此它是可逆(invertible)的,并且P i − 1 = P i ⊤ \bm{P}_i^{-1} = \bm{P}_i^\top P i − 1 = P i ⊤ 4.6节 。因为A U ( i ) = λ i U ( i ) \bm{AU}^{(i)}=\lambda_i \bm{U}^{(i)} AU ( i ) = λ i U ( i )
U ( i ) ⊤ A U ( i ) = λ i U ( i ) ⊤ U ( i ) = λ i I v i Q ( i ) ⊤ A U ( i ) = λ i Q ( i ) ⊤ U ( i ) = 0 \begin{gather*}
\bm{U}^{(i)\top}\bm{AU}^{(i)}=\lambda_i \bm{U}^{(i)\top}\bm{U}^{(i)} = \lambda_i \bm{I}_{v_i}\\
\bm{Q}^{(i)\top}\bm{AU}^{(i)}=\lambda_i \bm{Q}^{(i)\top}\bm{U}^{(i)} = \bm{0}
\end{gather*}
U ( i ) ⊤ AU ( i ) = λ i U ( i ) ⊤ U ( i ) = λ i I v i Q ( i ) ⊤ AU ( i ) = λ i Q ( i ) ⊤ U ( i ) = 0
因此可以得到
P i − 1 A P i = P i ⊤ A P i = [ λ i I v i U ( i ) ⊤ A Q ( i ) 0 Q ( i ) ⊤ A Q ( i ) ] \bm{P}_i^{-1} \bm{A} \bm{P}_i = \bm{P}_i^\top \bm{A} \bm{P}_i =
\begin{bmatrix}
\lambda_i \bm{I}_{v_i} & \bm{U}^{(i)\top}\bm{AQ}^{(i)} \\
\bm{0} & \bm{Q}^{(i)\top}\bm{AQ}^{(i)}
\end{bmatrix}
P i − 1 A P i = P i ⊤ A P i = [ λ i I v i 0 U ( i ) ⊤ AQ ( i ) Q ( i ) ⊤ AQ ( i ) ]
证明完成
由于相似矩阵具有相同的特征值集合(包括重数) ,并且分块上三角矩阵的特征值集合是对角块特征值的并集 ,观察上式可以发现左上角矩阵特征值的重数为v i v_i v i μ i \mu_i μ i v i ≤ μ i v_i \leq \mu_i v i ≤ μ i 互异特征值对应的特征空间维数总是小于等于特征值重数
证明
1. 相似矩阵具有相同的特征值集合(包括重数)
证明核心为:相似矩阵的特征多项式相等。设A , B ∈ R n , n \bm{A},\bm{B} \in \mathbb{R}^{n,n} A , B ∈ R n , n B = P − 1 A P \bm{B}=\bm{P}^{-1}\bm{A}\bm{P} B = P − 1 A P B \bm{B} B
f B ( λ ) = det ( λ I − B ) = det ( λ I − P − 1 A P ) = det ( P − 1 P λ I − P − 1 P P − 1 A P ) = det ( P − 1 ( P λ I ) − P − 1 A P ) 与单位矩阵相乘可以使用交换律 = det ( P − 1 ( λ I P ) − P − 1 A P ) = det ( P − 1 ( λ I − A ) P ) = det ( P − 1 ) det ( λ I − A ) det ( P ) = det ( P − 1 P ) det ( λ I − A ) = det ( λ I − A ) = f A ( λ ) \begin{align*}
f_{\bm{B}}(\lambda) &= \det(\lambda \bm{I}-\bm{B})\\
&= \det(\lambda \bm{I}-\bm{P}^{-1}\bm{A}\bm{P}) \\
&= \det(\bm{P}^{-1}\bm{P}\lambda \bm{I}-\bm{P}^{-1}\bm{P}\bm{P}^{-1}\bm{A}\bm{P}) \\
&= \det \big(\bm{P}^{-1}(\bm{P} \lambda\bm{I})-\bm{P}^{-1}\bm{A}\bm{P}\big) \text{与单位矩阵相乘可以使用交换律} \\
&= \det \big(\bm{P}^{-1}(\lambda\bm{I}\bm{P} )-\bm{P}^{-1}\bm{A}\bm{P}\big) \\
&= \det \big(\bm{P}^{-1}(\lambda\bm{I} - \bm{A} )\bm{P}\big) \\
&= \det (\bm{P}^{-1})\det(\lambda\bm{I} - \bm{A} )\det(\bm{P}) \\
&= \det (\bm{P}^{-1}\bm{P})\det(\lambda\bm{I} - \bm{A} ) \\
&=\det(\lambda\bm{I} - \bm{A}) \\
&=f_{\bm{A}}(\lambda)
\end{align*}
f B ( λ ) = det ( λ I − B ) = det ( λ I − P − 1 A P ) = det ( P − 1 P λ I − P − 1 P P − 1 A P ) = det ( P − 1 ( P λ I ) − P − 1 A P ) 与单位矩阵相乘可以使用交换律 = det ( P − 1 ( λ I P ) − P − 1 A P ) = det ( P − 1 ( λ I − A ) P ) = det ( P − 1 ) det ( λ I − A ) det ( P ) = det ( P − 1 P ) det ( λ I − A ) = det ( λ I − A ) = f A ( λ )
2. 分块上三角矩阵的特征值集合是对角块特征值的并集
核心证明为:上三角矩阵特征多项式可拆分成对角块特征多项式连乘。定义上三角矩阵
M = [ A 11 A 12 ⋯ A 1 k 0 A 22 ⋯ A 2 k ⋮ ⋮ ⋱ ⋮ 0 0 ⋯ A k k ] \bm{M}=
\begin{bmatrix}
\bm{A}_{11} & \bm{A}_{12} & \cdots & \bm{A}_{1k} \\
\bm{0} & \bm{A}_{22} & \cdots & \bm{A}_{2k} \\
\vdots & \vdots & \ddots & \vdots \\
\bm{0} & \bm{0} & \cdots & \bm{A}_{kk} \\
\end{bmatrix}
M = A 11 0 ⋮ 0 A 12 A 22 ⋮ 0 ⋯ ⋯ ⋱ ⋯ A 1 k A 2 k ⋮ A kk
则需证明f M ( λ ) = f A 11 ( λ ) f A 22 ( λ ) ⋯ f A k k ( λ ) f_{\bm{M}}(\lambda) = f_{\bm{A}_{11}}(\lambda)f_{\bm{A}_{22}}(\lambda)\cdots f_{\bm{A}_{kk}}(\lambda) f M ( λ ) = f A 11 ( λ ) f A 22 ( λ ) ⋯ f A kk ( λ ) 分块上三角矩阵的行列式 = 其所有对角块行列式的乘积 ,即:det ( M ) = det ( A 11 ) ⋅ det ( A 22 ) ⋅ ⋯ ⋅ det ( A k k ) \det(M) = \det(A_{11}) \cdot \det(A_{22}) \cdot \dots \cdot \det(A_{kk}) det ( M ) = det ( A 11 ) ⋅ det ( A 22 ) ⋅ ⋯ ⋅ det ( A kk )
λ I − M = [ λ I − A 11 − A 12 ⋯ − A 1 k 0 λ I − A 22 ⋯ − A 2 k ⋮ ⋮ ⋱ ⋮ 0 0 ⋯ λ I − A k k ] \lambda \bm{I}-\bm{M}=
\begin{bmatrix}
\lambda \bm{I}-\bm{A}_{11} & -\bm{A}_{12} & \cdots & -\bm{A}_{1k} \\
\bm{0} & \lambda \bm{I}-\bm{A}_{22} & \cdots & -\bm{A}_{2k} \\
\vdots & \vdots & \ddots & \vdots \\
\bm{0} & \bm{0} & \cdots & \lambda \bm{I}-\bm{A}_{kk} \\
\end{bmatrix}
λ I − M = λ I − A 11 0 ⋮ 0 − A 12 λ I − A 22 ⋮ 0 ⋯ ⋯ ⋱ ⋯ − A 1 k − A 2 k ⋮ λ I − A kk
对λ I − M \lambda \bm{I}-\bm{M} λ I − M det ( λ I − M ) = det ( λ I − A 11 ) ⋅ det ( λ I − A 22 ) ⋅ ⋯ ⋅ det ( λ I − A k k ) \det(\lambda \bm{I}-\bm{M}) = \det(\lambda \bm{I}-\bm{A}_{11}) \cdot \det(\lambda \bm{I}-\bm{A}_{22}) \cdot \dots \cdot \det(\lambda \bm{I}-\bm{A}_{kk} ) det ( λ I − M ) = det ( λ I − A 11 ) ⋅ det ( λ I − A 22 ) ⋅ ⋯ ⋅ det ( λ I − A kk ) f M ( λ ) = f A 11 ( λ ) f A 22 ( λ ) ⋯ f A k k ( λ ) f_{\bm{M}}(\lambda) = f_{\bm{A}_{11}}(\lambda)f_{\bm{A}_{22}}(\lambda)\cdots f_{\bm{A}_{kk}}(\lambda) f M ( λ ) = f A 11 ( λ ) f A 22 ( λ ) ⋯ f A kk ( λ )
对于特征值我们有结论:特征值之和等于迹,特征值之积等于行列式
证明
证明需要用到韦达定理的推广定理
所有根之和为n − 1 n-1 n − 1 n n n
所有根之积为常数项与n n n ( − 1 ) n (-1)^n ( − 1 ) n
设A ∈ R n , n \bm{A} \in \mathbb{R} ^{n,n} A ∈ R n , n
f A ( λ ) = ∣ λ − a 11 − a 12 ⋯ − a 1 n − a 21 λ − a 22 ⋯ − a 2 n ⋮ ⋮ ⋱ ⋮ − a n 1 − a n 2 ⋯ λ − a n n ∣ f_{\bm{A}}(\lambda ) =
\begin{vmatrix}
\lambda - a_{11} & -a_{12} & \cdots & -a_{1n} \\
-a_{21} & \lambda -a_{22} & \cdots & -a_{2n} \\
\vdots & \vdots & \ddots & \vdots \\
-a_{n1} & -a_{n2} & \cdots & \lambda -a_{nn}
\end{vmatrix}
f A ( λ ) = λ − a 11 − a 21 ⋮ − a n 1 − a 12 λ − a 22 ⋮ − a n 2 ⋯ ⋯ ⋱ ⋯ − a 1 n − a 2 n ⋮ λ − a nn
特征多项式的常数项等于多项式在0 0 0
f ( 0 ) = ∣ − A ∣ = ( − 1 ) n ∣ A ∣ f(0) = \lvert -\bm{A} \rvert = (-1)^n\lvert \bm{A} \rvert
f ( 0 ) = ∣ − A ∣ = ( − 1 ) n ∣ A ∣
因为行列式中,只有主对角线元素含有λ \lambda λ n n n λ \lambda λ n − 2 n-2 n − 2 f A ( λ ) f_{\bm{A}}(\lambda ) f A ( λ ) λ n \lambda ^n λ n λ n − 1 \lambda ^{n-1} λ n − 1 ( λ − a 11 ) ( λ − a 22 ) ⋯ ( λ − a n n ) (\lambda - a_{11})(\lambda -a_{22})\cdots(\lambda -a_{nn}) ( λ − a 11 ) ( λ − a 22 ) ⋯ ( λ − a nn ) λ n \lambda ^n λ n 1 1 1 λ n − 1 \lambda ^{n-1} λ n − 1 − ∑ i = 1 n a i i -\sum_{i=1}^{n}a_{ii} − ∑ i = 1 n a ii
λ 1 + λ 2 + ⋯ + λ n = ∑ i = 1 n a i i = trace ( A ) λ 1 λ 2 ⋯ λ n = ∣ A ∣ \begin{gather*}
\lambda _1 + \lambda _2 + \cdots +\lambda _n = \sum_{i=1}^{n}a_{ii} = \operatorname{trace} (\bm{A}) \\
\lambda _1 \lambda _2 \cdots \lambda _n = \lvert \bm{A} \rvert
\end{gather*}
λ 1 + λ 2 + ⋯ + λ n = i = 1 ∑ n a ii = trace ( A ) λ 1 λ 2 ⋯ λ n = ∣ A ∣
3.6 可对角化矩阵
在某些假设下,A ∈ R n , n \bm{A} \in \mathbb{R} ^{n,n} A ∈ R n , n A \bm{A} A
定理3.4 : 设λ i \lambda_i λ i A ∈ R n , n \bm{A} \in \mathbb{R} ^{n,n} A ∈ R n , n μ i \mu _i μ i V i = N ( λ i I n − A ) \mathcal{V}_i = \mathcal{N}(\lambda_i \bm{I}_n − \bm{A}) V i = N ( λ i I n − A ) U ( i ) = [ u 1 ( i ) … u v i ( i ) ] \bm{U}^{(i)}=[\bm{u}_1^{(i)}\quad \dots \quad \bm{u}_{v_i}^{(i)}] U ( i ) = [ u 1 ( i ) … u v i ( i ) ] V i \mathcal{V}_i V i v i ≔ dim V i v_i \coloneqq \dim \mathcal{V}_i v i : = dim V i v i ≤ μ i v_i \leq \mu_i v i ≤ μ i v i = μ i v_i = \mu_i v i = μ i U = [ U ( 1 ) … U ( k ) ] \bm{U}=[\bm{U}^{(1)}\quad \dots \quad \bm{U}^{(k)}] U = [ U ( 1 ) … U ( k ) ] A = U Λ U − 1 \bm{A} = \bm{U} \bm{\Lambda} \bm{U}^{-1} A = U Λ U − 1
Λ = [ λ 1 I μ 1 0 ⋯ 0 0 λ 2 I μ 2 ⋯ 0 ⋮ ⋮ ⋱ ⋮ 0 ⋯ 0 λ k I μ k ] \Lambda =
\begin{bmatrix}
\lambda _1 \bm{I}_{\mu _1} & \bm{0} & \cdots & \bm{0} \\
\bm{0} & \lambda _2 \bm{I}_{\mu _2} & \cdots & \bm{0} \\
\vdots & \vdots & \ddots & \vdots \\
\bm{0} & \cdots & \bm{0} & \lambda _k \bm{I}_{\mu _k}
\end{bmatrix}
Λ = λ 1 I μ 1 0 ⋮ 0 0 λ 2 I μ 2 ⋮ ⋯ ⋯ ⋯ ⋱ 0 0 0 ⋮ λ k I μ k
证明
v i ≤ μ i v_i \leq \mu_i v i ≤ μ i v i = μ i v_i = \mu_i v i = μ i u 1 ( i ) , … , u v i ( i ) \bm{u}_1^{(i)},\dots,\bm{u}_{v_i}^{(i)} u 1 ( i ) , … , u v i ( i ) { u j ( i ) } i = 1 , … , k ; j = 1 , … , v i \{ \bm{u}_j^{(i)} \}_{i=1,\dots,k;j=1,\dots,v_i} { u j ( i ) } i = 1 , … , k ; j = 1 , … , v i U \bm{U} U i i i v i = μ i v_i = \mu_i v i = μ i ∑ i = 1 k v i = ∑ i = 1 k μ i \sum_{i=1}^{k}v_i =\sum_{i=1}^{k}\mu_i ∑ i = 1 k v i = ∑ i = 1 k μ i U ∈ R n , n \bm{U} \in \mathbb{R}^{n,n} U ∈ R n , n
对于每个i = 1 , … , k i = 1,\dots, k i = 1 , … , k A u j ( i ) = λ i u j ( i ) \bm{Au}_j^{(i)}=\lambda _i \bm{u}_j^{(i)} Au j ( i ) = λ i u j ( i )
A U j ( i ) = λ i u j ( i ) \bm{AU}_j^{(i)}=\lambda _i \bm{u}_j^{(i)}
AU j ( i ) = λ i u j ( i )
再将不同特征值的等式写进一个矩阵
A U = U Λ \bm{AU} = \bm{U \Lambda }
AU = U Λ
将等式两边同时右乘U − 1 \bm{U}^{-1} U − 1
4. 具有特殊结构和性质的矩阵
4.1 方阵
方阵(square matrix)是指行数和列数相同的矩阵
4.2 稀疏矩阵
非正式地说,如果矩阵中的大多数元素为零,则称其为稀疏矩阵(sparse matrix)。在处理稀疏矩阵时,可以获得若干计算效率的提高。例如,可以仅存储其非零元素。此外,通过仅处理矩阵的非零元素,像加法和乘法这样的操作也可以高效地进行
4.3 对称矩阵
对称矩阵(symmetric matirx)是满足A = A ⊤ \bm{A} = \bm{A}^\top A = A ⊤ n × n n \times n n × n
n + ( n − 1 ) + ⋯ + 1 = n ( n + 1 ) 2 n+(n-1)+\cdots+1 = \frac{n(n+1)}{2}
n + ( n − 1 ) + ⋯ + 1 = 2 n ( n + 1 )
对称矩阵在Chapter4进一步讨论
4.4 对角矩阵
对角矩阵(diagonal matrices)是指除对角线上以外的元素全为0的方阵。一个n × n n \times n n × n A = diag ( a ) \bm{A} = \operatorname{diag}(\bm{a}) A = diag ( a ) a \bm{a} a A \bm{A} A n n n
A = diag ( a 1 , ⋯ , a n ) = [ a 1 ⋱ a n ] \bm{A} = \operatorname{diag}(a_1,\cdots,a_n) =
\begin{bmatrix}
a_1&&\\
&\ddots&\\
&&a_n
\end{bmatrix}
A = diag ( a 1 , ⋯ , a n ) = a 1 ⋱ a n
通常对角线以外的零元素省略不写。易证,对角矩阵的特征值就是对角线上的元素 。此外,对角矩阵的行列式值为对角线上的元素乘积 ,因此当且仅当对角线上元素全不为0 0 0 。非奇异对角矩阵的逆矩阵非常简单,是
A − 1 = [ 1 a 1 ⋱ 1 a n ] \bm{A}^{-1} = \begin{bmatrix}
\tfrac{1}{a_1} &&\\
&\ddots&\\
&&\tfrac{1}{a_n}
\end{bmatrix}
A − 1 = a 1 1 ⋱ a n 1
4.5 三角矩阵
三角矩阵(triangular matrix)是指所有在对角线之上或之下的元素都为零的方阵。特别地,上三角矩阵(upper-triangular matrix)为
A = [ a 11 ⋯ a 1 n ⋱ ⋮ a n n ] A=
\begin{bmatrix}
a_{11} & \cdots & a_{1n} \\
& \ddots & \vdots \\
& & a_{nn}
\end{bmatrix}
A = a 11 ⋯ ⋱ a 1 n ⋮ a nn
下三角矩阵(lower-triangular matrix)为
A = [ a 11 ⋮ ⋱ a n 1 ⋯ a n n ] A=\begin{bmatrix}
a_{11}&& \\
\vdots & \ddots & \\
a_{n1} & \cdots & a_{nn}
\end{bmatrix}
A = a 11 ⋮ a n 1 ⋱ ⋯ a nn
与对角矩阵类似,三角矩阵的特征值是对角线上的元素 ,并且行列式值为对角线上的元素乘积 。两个上(resp. 下)三角矩阵的乘积仍然是上(resp. 下)三角矩阵。非奇异上(resp. 下)三角矩阵的逆矩阵仍然是上(resp. 下)三角矩阵
4.6 正交矩阵
正交矩阵(orthogonal matrix)是列向量能够组成R n \mathbb{R} ^n R n U = [ u 1 ⋯ u n ] \bm{U}=[\bm{u}_1\cdots \bm{u}_n] U = [ u 1 ⋯ u n ]
u i ⊤ u j = { 1 i f i = j , 0 o t h e r w i s e . \bm{u}_i^\top \bm{u}_j = \left\{
\begin{array}
{ll}1 & \mathrm{if}\quad i=j, \\
0 & \mathrm{otherwise}.
\end{array}\right.
u i ⊤ u j = { 1 0 if i = j , otherwise .
因此U ⊤ U = U U ⊤ = I n \bm{U}^\top \bm{U} = \bm{U} \bm{U}^\top = \bm{I}_n U ⊤ U = U U ⊤ = I n U ⊤ = U − 1 \bm{U}^\top = \bm{U}^{-1} U ⊤ = U − 1 x \bm{x} x
∥ U x ∥ 2 2 = ( U x ) ⊤ ( U x ) = x ⊤ U ⊤ U x = x ⊤ x = ∥ x ∥ 2 2 \lVert \bm{Ux} \rVert_2^2 = (\bm{Ux})^\top(\bm{Ux}) = \bm{x}^\top \bm{U}^\top \bm{Ux} = \bm{x}^\top \bm{x} = \lVert \bm{x} \rVert_2^2
∥ Ux ∥ 2 2 = ( Ux ) ⊤ ( Ux ) = x ⊤ U ⊤ Ux = x ⊤ x = ∥ x ∥ 2 2
因此,x → U x \bm{x} \rightarrow \bm{Ux} x → Ux x , y \bm{x},\bm{y} x , y θ \theta θ cos θ = x ⊤ y \cos \theta = \bm{x}^\top \bm{y} cos θ = x ⊤ y x ′ = U x \bm{x}^\prime=\bm{Ux} x ′ = Ux y ′ = U y \bm{y}^\prime=\bm{Uy} y ′ = Uy θ ′ \theta ^\prime θ ′ cos θ ′ = ( x ′ ) ⊤ y ′ = x ⊤ y \cos \theta ^\prime=(\bm{x}^\prime )^\top y^\prime = \bm{x}^\top \bm{y} cos θ ′ = ( x ′ ) ⊤ y ′ = x ⊤ y L 2 L_2 L 2
∥ U A V ∥ F = ∥ A ∥ F \lVert \bm{UAV} \rVert_F = \lVert \bm{A} \rVert_F
∥ UAV ∥ F = ∥ A ∥ F
矩阵可以看成对直线的旋转,而正交矩阵可以写成三角函数形式
U ( θ ) = [ cos θ − sin θ sin θ cos θ ] \bm{U}(\theta) = \begin{bmatrix}
\cos \theta & -\sin \theta \\
\sin \theta & \cos \theta
\end{bmatrix}
U ( θ ) = [ cos θ sin θ − sin θ cos θ ]
这个矩阵看成角度θ \theta θ
4.7 并矢
如果矩阵A ∈ R m , n \bm{A} \in \mathbb{R} ^{m,n} A ∈ R m , n A = u v ⊤ \bm{A} = \bm{uv}^\top A = uv ⊤ u ∈ R m \bm{u} \in \mathbb{R} ^m u ∈ R m v ∈ R n \bm{v} \in \mathbb{R} ^n v ∈ R n A \bm{A} A u \bm{u} u v \bm{v} v A \bm{A} A
并矢的每一行(resp. 每一列)都是v \bm{v} v u \bm{u} u u \bm{u} u v \bm{v} v u \bm{u} u
A x = ( u v ⊤ ) x = ( v ⊤ x ) u \bm{Ax} = (\bm{uv}^\top )\bm{x}=(\bm{v}^\top \bm{x})\bm{u}
Ax = ( uv ⊤ ) x = ( v ⊤ x ) u
并矢与向量的乘积输出总是指向相同的方向u \bm{u} u x \bm{x} x u \bm{u} u v ⊤ x \bm{v}^\top \bm{x} v ⊤ x
如果u \bm{u} u v \bm{v} v u \bm{u} u λ = v ⊤ u \lambda = \bm{v}^\top\bm{u} λ = v ⊤ u u \bm{u} u
A = u v ⊤ = ( ∥ u ∥ 2 ∥ v ∥ 2 ) u ∥ u ∥ 2 v ⊤ ∥ v ∥ 2 = σ u ~ v ~ ⊤ \bm{A} = \bm{uv}^\top = (\lVert \bm{u} \rVert_2 \lVert \bm{v} \rVert_2) \frac{\bm{u}}{\lVert \bm{u} \rVert_2} \frac{\bm{v}^\top }{\lVert \bm{v} \rVert_2} = \sigma \tilde{\bm{u}} \tilde{\bm{v}}^\top
A = uv ⊤ = (∥ u ∥ 2 ∥ v ∥ 2 ) ∥ u ∥ 2 u ∥ v ∥ 2 v ⊤ = σ u ~ v ~ ⊤
其中σ \sigma σ ∥ u ~ ∥ 2 = ∥ v ~ ∥ 2 = 1 \lVert \tilde{\bm{u}} \rVert_2 = \lVert \tilde{\bm{v}} \rVert_2 = 1 ∥ u ~ ∥ 2 = ∥ v ~ ∥ 2 = 1
4.8 块结构矩阵
任何矩阵都能被划分为块或子矩阵
A = [ A 11 A 12 A 21 A 22 ] \bm{A} = \begin{bmatrix}
\bm{A}_{11} & \bm{A}_{12}\\
\bm{A}_{21} & \bm{A}_{22}
\end{bmatrix}
A = [ A 11 A 21 A 12 A 22 ]
当A \bm{A} A A 12 = 0 , A 21 = 0 \bm{A}_{12} = \bm{0},\bm{A}_{21} = \bm{0} A 12 = 0 , A 21 = 0 0 \bm{0} 0 A \bm{A} A
A = [ A 11 0 0 A 22 ] \bm{A} = \begin{bmatrix}
\bm{A}_{11} & \bm{0}\\
\bm{0} & \bm{A}_{22}
\end{bmatrix}
A = [ A 11 0 0 A 22 ]
矩阵A \bm{A} A λ ( A ) \lambda (\bm{A}) λ ( A ) A 11 \bm{A}_{11} A 11 A 22 \bm{A}_{22} A 22
λ ( A ) = λ ( A 11 ) ∪ λ ( A 22 ) , A is block diagonal \lambda (\bm{A}) = \lambda (\bm{A}_{11}) \cup \lambda (\bm{A}_{22}),\bm{A} \text{ is block diagonal}
λ ( A ) = λ ( A 11 ) ∪ λ ( A 22 ) , A is block diagonal
此外,当且仅当对角块可逆时块对角矩阵整体可逆,并且有
[ A 11 0 0 A 22 ] − 1 = [ A 11 − 1 0 0 A 22 − 1 ] \begin{bmatrix}
\bm{A}_{11} & \bm{0}\\
\bm{0} & \bm{A}_{22}
\end{bmatrix}^{-1}
=
\begin{bmatrix}
\bm{A}_{11}^{-1} & \bm{0}\\
\bm{0} & \bm{A}_{22}^{-1}
\end{bmatrix}
[ A 11 0 0 A 22 ] − 1 = [ A 11 − 1 0 0 A 22 − 1 ]
如果矩阵A \bm{A} A A 21 = 0 \bm{A}_{21} = \bm{0} A 21 = 0 A 12 = 0 \bm{A}_{12} = \bm{0} A 12 = 0
A = [ A 11 0 A 21 A 22 ] , block lower triangular A = [ A 11 A 12 0 A 22 ] , block upper triangular \begin{gather*}
\bm{A} = \begin{bmatrix}
\bm{A}_{11} & \bm{0}\\
\bm{A}_{21} & \bm{A}_{22}
\end{bmatrix},\text{block lower triangular} \\
\bm{A} = \begin{bmatrix}
\bm{A}_{11} & \bm{A}_{12}\\
\bm{0} & \bm{A}_{22}
\end{bmatrix},\text{block upper triangular}
\end{gather*}
A = [ A 11 A 21 0 A 22 ] , block lower triangular A = [ A 11 0 A 12 A 22 ] , block upper triangular
同样,对于分块三角矩阵,A \bm{A} A
λ ( A ) = λ ( A 11 ) ∪ λ ( A 22 ) , A is block triangular \lambda (\bm{A}) = \lambda (\bm{A}_{11}) \cup \lambda (\bm{A}_{22}),\bm{A} \text{ is block triangular}
λ ( A ) = λ ( A 11 ) ∪ λ ( A 22 ) , A is block triangular
非奇异块三角矩阵的逆可以表示如下
[ A 11 0 A 21 A 22 ] − 1 = [ A 11 − 1 0 − A 22 − 1 A 21 A 11 − 1 A 22 − 1 ] [ A 11 A 12 0 A 22 ] − 1 = [ A 11 − 1 − A 11 − 1 A 12 A 22 − 1 0 A 22 − 1 ] \begin{gather*}
\begin{bmatrix}
\bm{A}_{11} & \bm{0} \\
\bm{A}_{21} & \bm{A}_{22}
\end{bmatrix}^{-1}
=
\begin{bmatrix}
\bm{A}_{11}^{-1} & \bm{0} \\
-\bm{A}_{22}^{-1}\bm{A}_{21}\bm{A}_{11}^{-1} & \bm{A}_{22}^{-1}
\end{bmatrix} \\
\begin{bmatrix}
\bm{A}_{11} & \bm{A}_{12} \\
\bm{0} & \bm{A}_{22}
\end{bmatrix}^{-1}
=
\begin{bmatrix}
\bm{A}_{11}^{-1} & -\bm{A}_{11}^{-1}\bm{A}_{12}\bm{A}_{22}^{-1} \\
\bm{0} & \bm{A}_{22}^{-1}
\end{bmatrix}
\end{gather*}
[ A 11 A 21 0 A 22 ] − 1 = [ A 11 − 1 − A 22 − 1 A 21 A 11 − 1 0 A 22 − 1 ] [ A 11 0 A 12 A 22 ] − 1 = [ A 11 − 1 0 − A 11 − 1 A 12 A 22 − 1 A 22 − 1 ]
这两个公式都可以通过直接验证A A − 1 = I \bm{A} \bm{A}^{-1} = \bm{I} A A − 1 = I A − 1 A = I \bm{A}^{-1} \bm{A} = \bm{I} A − 1 A = I
S 1 ≔ A 11 − A 12 A 22 − 1 A 21 S 2 ≔ A 22 − A 21 A 11 − 1 A 12 \begin{gather*}
\bm{S}_1 \coloneqq \bm{A}_{11}-\bm{A}_{12}\bm{A}_{22}^{-1}\bm{A}_{21} \\
\bm{S}_2 \coloneqq \bm{A}_{22}-\bm{A}_{21}\bm{A}_{11}^{-1}\bm{A}_{12}
\end{gather*}
S 1 : = A 11 − A 12 A 22 − 1 A 21 S 2 : = A 22 − A 21 A 11 − 1 A 12
那么
[ A 11 A 12 A 21 A 22 ] − 1 = [ S 1 − 1 − A 11 − 1 A 12 S 2 − 1 − A 22 − 1 A 21 S 1 − 1 S 2 − 1 ] = [ S 1 − 1 − S 1 − 1 A 12 A 22 − 1 − S 2 − 1 A 21 A 11 − 1 S 2 − 1 ] \begin{align*}
\begin{bmatrix}
\bm{A}_{11} & \bm{A}_{12} \\
\bm{A}_{21} & \bm{A}_{22}
\end{bmatrix}
^{-1}
&=
\begin{bmatrix}
\bm{S}_{1}^{-1} & -\bm{A}_{11}^{-1}\bm{A}_{12}\bm{S}_{2}^{-1} \\
-\bm{A}_{22}^{-1}\bm{A}_{21}\bm{S}_{1}^{-1} & \bm{S}_{2}^{-1}
\end{bmatrix} \\
&=
\begin{bmatrix}
\bm{S}_{1}^{-1} & -\bm{S}_{1}^{-1}\bm{A}_{12}\bm{A}_{22}^{-1} \\
-\bm{S}_{2}^{-1}\bm{A}_{21}\bm{A}_{11}^{-1} & \bm{S}_{2}^{-1}
\end{bmatrix}
\end{align*}
[ A 11 A 21 A 12 A 22 ] − 1 = [ S 1 − 1 − A 22 − 1 A 21 S 1 − 1 − A 11 − 1 A 12 S 2 − 1 S 2 − 1 ] = [ S 1 − 1 − S 2 − 1 A 21 A 11 − 1 − S 1 − 1 A 12 A 22 − 1 S 2 − 1 ]
可以通过使用一个方便的矩阵恒等式(称为矩阵求逆引理(matrix inversion lemma)或Woodbury公式)展开S 1 \bm{S}_{1} S 1 S 2 \bm{S}_{2} S 2
( A 11 − A 12 A 22 − 1 A 21 ) − 1 = A 11 − 1 + A 11 − 1 A 12 ( A 22 − A 21 A 11 − 1 A 12 ) − 1 A 21 A 11 − 1 . \left( \bm{A}_{11} - \bm{A}_{12}\bm{A}_{22}^{-1}\bm{A}_{21} \right)^{-1}
=
\bm{A}_{11}^{-1} + \bm{A}_{11}^{-1}\bm{A}_{12}\left( \bm{A}_{22} - \bm{A}_{21}\bm{A}_{11}^{-1}\bm{A}_{12} \right)^{-1}\bm{A}_{21}\bm{A}_{11}^{-1}.
( A 11 − A 12 A 22 − 1 A 21 ) − 1 = A 11 − 1 + A 11 − 1 A 12 ( A 22 − A 21 A 11 − 1 A 12 ) − 1 A 21 A 11 − 1 .
4.9 秩一扰动
当A 12 \bm{A}_{12} A 12 A 21 \bm{A}_{21} A 21 A 11 \bm{A}_{11} A 11 A 12 = u ∈ R n , A 21 ⊤ = v ∈ R n \bm{A}_{12} = \bm{u} \in \mathbb{R} ^n,\bm{A}_{21}^\top = \bm{v} \in \mathbb{R} ^n A 12 = u ∈ R n , A 21 ⊤ = v ∈ R n A 22 = − 1 \bm{A}_{22} = -1 A 22 = − 1
( A 11 + u v ⊤ ) − 1 = A 11 − 1 − A 11 − 1 u v ⊤ A 11 − 1 1 + v ⊤ A 11 − 1 u (\bm{A}_{11} + \bm{u}\bm{v}^\top)^{-1} = \bm{A}_{11}^{-1} - \frac{\bm{A}_{11}^{-1}\bm{u}\bm{v}^\top \bm{A}_{11}^{-1}}{1+\bm{v}^\top \bm{A}_{11}^{-1} \bm{u}}
( A 11 + u v ⊤ ) − 1 = A 11 − 1 − 1 + v ⊤ A 11 − 1 u A 11 − 1 u v ⊤ A 11 − 1
这个公式使我们能够基于A 11 \bm{A}_{11} A 11 A 11 \bm{A}_{11} A 11
另一个有趣的性质是,秩一的扰动无法使矩阵的秩改变超过一个单位
引理3.1(秩一扰动的秩) :设A ∈ R m , n \bm{A} \in \mathbb{R} ^{m,n} A ∈ R m , n q ∈ R m , p ∈ R n \bm{q} \in \mathbb{R} ^m, \bm{p}\in \mathbb{R} ^n q ∈ R m , p ∈ R n
∣ rank ( A ) − rank ( A + q p ⊤ ) ∣ ≤ 1 \lvert \operatorname{rank} (\bm{A}) - \operatorname{rank} (\bm{A}+\bm{q} \bm{p}^\top ) \rvert \leq 1
∣ rank ( A ) − rank ( A + q p ⊤ )∣ ≤ 1
证明
我们接下来展示rank ( A ) ≤ rank ( A + q p ⊤ ) + 1 \operatorname{rank} (\bm{A}) \leq \operatorname{rank} (\bm{A}+\bm{q} \bm{p}^\top ) +1 rank ( A ) ≤ rank ( A + q p ⊤ ) + 1 rank ( A + q p ⊤ ) ≤ rank ( A ) + 1 \operatorname{rank} (\bm{A}+\bm{q} \bm{p}^\top ) \leq \operatorname{rank} (\bm{A}) +1 rank ( A + q p ⊤ ) ≤ rank ( A ) + 1 A \bm{A} A A + q p ⊤ \bm{A}+\bm{q} \bm{p}^\top A + q p ⊤
dim R ( A ) ≤ dim R ( A + q p ⊤ ) + 1 \dim \mathcal{R}(\bm{A}) \leq \dim \mathcal{R}(\bm{A}+\bm{q} \bm{p}^\top ) +1
dim R ( A ) ≤ dim R ( A + q p ⊤ ) + 1
根据线性代数基本定理,dim R ( A ) + dim N ( A ⊤ ) = m \dim \mathcal{R}(\bm{A}) + \dim \mathcal{N}(\bm{A}^\top ) = m dim R ( A ) + dim N ( A ⊤ ) = m
dim N ( A ⊤ + p q ⊤ ) ≤ dim N ( A ⊤ ) + 1 \dim \mathcal{N}(\bm{A}^\top +\bm{p} \bm{q}^\top) \leq \dim \mathcal{N}(\bm{A}^\top )+1
dim N ( A ⊤ + p q ⊤ ) ≤ dim N ( A ⊤ ) + 1
我们通过反证法证明上式:设v ≔ dim N ( A ⊤ ) v \coloneqq \dim \mathcal{N}(\bm{A}^\top) v : = dim N ( A ⊤ )
dim N ( A ⊤ + p q ⊤ ) > v + 1 \dim \mathcal{N}(\bm{A}^\top +\bm{p} \bm{q}^\top) > v+1
dim N ( A ⊤ + p q ⊤ ) > v + 1
那么将存在v + 2 v+2 v + 2 v 1 , ⋯ , v v + 2 \bm{v}_1,\cdots ,\bm{v}_{v+2} v 1 , ⋯ , v v + 2 A ⊤ + p q ⊤ \bm{A}^\top +\bm{p} \bm{q}^\top A ⊤ + p q ⊤ ( A ⊤ + p q ⊤ ) v i = 0 , i = 1 , ⋯ , v + 2 (\bm{A}^\top +\bm{p} \bm{q}^\top) \bm{v}_i = \bm{0},i=1,\cdots ,v+2 ( A ⊤ + p q ⊤ ) v i = 0 , i = 1 , ⋯ , v + 2
A ⊤ v i = − α i p , α i ≔ q ⊤ v i , i = 1 , ⋯ , v + 2 \bm{A}^\top \bm{v}_i = - \alpha _i \bm{p} , \alpha _i \coloneqq \bm{q}^\top \bm{v}_i , i=1,\cdots ,v+2
A ⊤ v i = − α i p , α i : = q ⊤ v i , i = 1 , ⋯ , v + 2
现在,至少有一个标量α i \alpha _i α i i = 1 , ⋯ , v + 2 i=1,\cdots ,v+2 i = 1 , ⋯ , v + 2 A ⊤ v i = 0 \bm{A}^\top \bm{v}_i = \bm{0} A ⊤ v i = 0 dim N ( A ⊤ ) = v \dim \mathcal{N}(\bm{A}^\top) = v dim N ( A ⊤ ) = v α i \alpha _i α i α 1 ≠ 0 \alpha _1 \neq 0 α 1 = 0 w i = v i + 1 − ( α i + 1 / α 1 ) v 1 , i = 1 , ⋯ , v + 1 \bm{w}_i = \bm{v}_{i+1} - ( \alpha_{i+1}/\alpha_1 )\bm{v}_1, i = 1, \cdots, v+1 w i = v i + 1 − ( α i + 1 / α 1 ) v 1 , i = 1 , ⋯ , v + 1
A ⊤ w i = A ⊤ v i + 1 − α i + 1 α 1 A ⊤ v 1 = − α i + 1 p + α i + 1 p = 0 , i = 1 , ⋯ , v + 1. \bm{A}^\top \bm{w}_i = \bm{A}^\top \bm{v}_{i+1} - \frac{\alpha_{i+1}}{\alpha_1} \bm{A}^\top \bm{v}_1 = -\alpha_{i+1}\bm{p} + \alpha_{i+1}\bm{p} = \bm{0}, i = 1, \cdots, v + 1.
A ⊤ w i = A ⊤ v i + 1 − α 1 α i + 1 A ⊤ v 1 = − α i + 1 p + α i + 1 p = 0 , i = 1 , ⋯ , v + 1.
那么我们就会有v + 1 v+1 v + 1 A ⊤ \bm{A}^\top A ⊤ w i \bm{w}_i w i dim N ( A ⊤ ) = v \dim \mathcal{N}(\bm{A}^\top) = v dim N ( A ⊤ ) = v
5. 矩阵分解
理论和数值线性代数中的很大一部分内容致力于矩阵分解问题。也就是说,给定一个矩阵 A ∈ Rm,n,将该矩阵表示为具有特殊结构的两个或多个矩阵的乘积。通常,一旦矩阵适当分解,就可以方便地得到若干感兴趣的数值,后续计算也会大大简化。例如,已知任何方阵 A 都可以表示为一个正交矩阵与一个三角矩阵的乘积,即 A = QR,其中 Q 是正交矩阵,R 是上三角矩阵。一旦获得这种分解,我们就可以立即评估 A 的秩,这仅仅是 R 对角线上非零元素的数量。同样,我们也可以方便地求解类似 Ax = b 类型的线性方程组中的未知向量 x,这将在第 6.4.4.1 节中进一步讨论。从矩阵 A 定义的线性映射来看,分解可以解释为将该映射分解为一系列连续阶段的过程,例如见图 3.12。
5.1 正交—三角分解(Orthogonal-triangular decomposition)(Q R \bm{Q} \bm{R} Q R
任何方阵A ∈ R n , n \bm{A} \in \mathbb{R} ^{n,n} A ∈ R n , n
A = Q R \bm{A} = \bm{Q} \bm{R}
A = Q R
其中Q \bm{Q} Q R \bm{R} R A \bm{A} A R \bm{R} R Q , R \bm{Q},\bm{R} Q , R
如果A ∈ R m , n \bm{A} \in \mathbb{R}^{m,n} A ∈ R m , n m ≥ n m \geq n m ≥ n A \bm{A} A
A = Q R \bm{A} = \bm{Q} \bm{R}
A = Q R
其中Q ∈ R m , n \bm{Q} \in \mathbb{R} ^{m,n} Q ∈ R m , n R ∈ R n , n \bm{R} \in \mathbb{R} ^{n,n} R ∈ R n , n
Q R \bm{Q} \bm{R} Q R Q \bm{Q} Q m m m q ( 1 ) ⋯ q ( n ) \bm{q}^{(1)}\cdots \bm{q}^{(n)} q ( 1 ) ⋯ q ( n ) m − n m-n m − n R m \mathbb{R} ^m R m
A = Q [ R 1 0 m − n , n ] \bm{A} = \bm{Q}
\begin{bmatrix}
\bm{R}_1 \\
\bm{0}_{m-n,n}
\end{bmatrix}
A = Q [ R 1 0 m − n , n ]
其中Q ∈ R m , m \bm{Q} \in \mathbb{R} ^{m,m} Q ∈ R m , m R 1 ∈ R n , n \bm{R}_1 \in \mathbb{R} ^{n,n} R 1 ∈ R n , n
若矩阵A \bm{A} A
A = Q R , R = [ R 11 R 12 ⋯ R 1 r 0 R 22 ⋯ R 2 r ⋮ ⋮ ⋱ ⋮ 0 0 ⋯ R r r ] \bm{A} = \bm{Q} \bm{R} , \bm{R} =
\begin{bmatrix}
\bm{R}_{11} & \bm{R}_{12} & \cdots & \bm{R}_{1r} \\
\bm{0} & \bm{R}_{22} & \cdots & \bm{R}_{2r} \\
\vdots & \vdots & \ddots & \vdots \\
\bm{0} & \bm{0} & \cdots & \bm{R}_{rr} \\
\end{bmatrix}
A = Q R , R = R 11 0 ⋮ 0 R 12 R 22 ⋮ 0 ⋯ ⋯ ⋱ ⋯ R 1 r R 2 r ⋮ R rr
其中Q ∈ R m , r , r = rank ( A ) \bm{Q} \in \mathbb{R} ^{m,r},r = \operatorname{rank}(\bm{A}) Q ∈ R m , r , r = rank ( A ) R ∈ R r , n \bm{R} \in \mathbb{R} ^{r,n} R ∈ R r , n
Q R \bm{Q} \bm{R} Q R
5.2 奇异值分解(Singular value decomposition,SVD)
任何非零的A ∈ R m , n \bm{A} \in \mathbb{R} ^{m,n} A ∈ R m , n
A = U Σ ~ V ⊤ \bm{A}= \bm{U} \tilde{\bm{\Sigma}} \bm{V}^\top
A = U Σ ~ V ⊤
其中V ∈ R n , n , U ∈ R m , m \bm{V} \in \mathbb{R} ^{n,n},\bm{U} \in \mathbb{R} ^{m,m} V ∈ R n , n , U ∈ R m , m
Σ ~ = [ Σ 0 r , n − r 0 m − r , r 0 m − r , n − r ] , Σ = diag ( σ 1 , ⋯ , σ r ) \tilde{\bm{\Sigma}} =
\begin{bmatrix}
\Sigma & \bm{0}_{r,n-r} \\
\bm{0}_{m-r,r} & \bm{0}_{m-r,n-r}
\end{bmatrix}
, \Sigma = \operatorname{diag}(\sigma _1 ,\cdots ,\sigma _r)
Σ ~ = [ Σ 0 m − r , r 0 r , n − r 0 m − r , n − r ] , Σ = diag ( σ 1 , ⋯ , σ r )
其中r r r A \bm{A} A σ i > 0 , i = 1 , ⋯ , r \sigma _i > 0, i =1,\cdots ,r σ i > 0 , i = 1 , ⋯ , r A \bm{A} A U \bm{U} U r r r u 1 , ⋯ , u r \bm{u}_1,\cdots ,\bm{u}_r u 1 , ⋯ , u r V \bm{V} V v 1 , ⋯ , v r \bm{v}_1,\cdots ,\bm{v}_r v 1 , ⋯ , v r
A v i = σ i u i A ⊤ u i = σ i v i \begin{gather*}
\bm{A} \bm{v}_i = \sigma _i \bm{u}_i \\
\bm{A}^\top \bm{u}_i = \sigma _i \bm{v}_i
\end{gather*}
A v i = σ i u i A ⊤ u i = σ i v i
其中i = 1 , ⋯ , r i=1,\cdots,r i = 1 , ⋯ , r A \bm{A} A
5.3 可对角化矩阵的特征值分解(Eigenvalue decomposition)
一个可对角化的方阵A ∈ R n , n \bm{A} \in \mathbb{R} ^{n,n} A ∈ R n , n
A = U Λ U − 1 \bm{A} = \bm{U} \bm{\Lambda} \bm{U}^{-1}
A = U Λ U − 1
其中U ∈ C n , n \bm{U} \in \mathbb{C} ^{n,n} U ∈ C n , n A \bm{A} A Λ \bm{\Lambda} Λ A \bm{A} A λ 1 , ⋯ , λ n \lambda _1,\cdots ,\lambda _n λ 1 , ⋯ , λ n U \bm{U} U u 1 , ⋯ , u n \bm{u}_1,\cdots ,\bm{u}_n u 1 , ⋯ , u n A \bm{A} A
A u i = λ i u i , i = 1 , ⋯ , n \bm{A} \bm{u}_i = \lambda _i \bm{u}_i,i=1,\cdots,n
A u i = λ i u i , i = 1 , ⋯ , n
实际上,这些关系可以紧凑地写成A U = Λ U \bm{A} \bm{U} = \bm{\Lambda} \bm{U} A U = Λ U A = U Λ U − 1 \bm{A} = \bm{U} \bm{\Lambda} \bm{U}^{-1} A = U Λ U − 1
5.4 对称矩阵的谱分解(Spectral decomposition)