我们在这里介绍线性方程以及一种用于表示它们的标准形式Ax=y\bm{Ax} = \bm{y},其中x∈Rn\bm{x} \in \mathbb{R} ^n为未知变量,A∈Rm,n\bm{A} \in \mathbb{R} ^{m,n}为系数矩阵,y∈Rm\bm{y} \in \mathbb{R} ^m为已知向量。实际上,求解一组线性方程 Ax=y\bm{Ax} = \bm{y}的问题也可以解释为一个优化问题,即相对于x\bm{x}最小化∥Ax−y∥2\lVert \bm{Ax} - \bm{y} \rVert_2

1. 动机和示例

如前面的例子所示,通用的线性方程可以用向量形式表示为

Ax=y\bm{Ax} = \bm{y}

其中x∈Rn\bm{x} \in \mathbb{R} ^n为未知变量,A∈Rm,n\bm{A} \in \mathbb{R} ^{m,n}为系数矩阵,y∈Rm\bm{y} \in \mathbb{R} ^m为已知向量。

我们预期,根据A\bm{A}和y\bm{y}的大小和性质,上述系统可能没有解,或者有唯一解,或者有无限多种可能的解。在后一种情况下,解的集合实际上构成Rn\mathbb{R} ^n的一个子空间;在第一种情况(无解)下,我们将引入合适的近似解概念

2. 线性方程组的解集

2.1 定义与特性

线性方程组的解集定义为

S≔{x∈Rn ⁣:Ax=y}\mathcal{S} \coloneqq \left\{ \bm{x} \in \mathbb{R} ^n \colon \bm{Ax} = \bm{y} \right\}

设a1,⋯ ,an∈Rm\bm{a}_1,\cdots ,\bm{a}_n \in \mathbb{R} ^m表示矩阵A\bm{A}的列,即A=[a1⋯an]\bm{A} = [ \bm{a}_1 \quad \cdots \quad \bm{a}_n ],注意矩阵乘积Ax\bm{Ax}只是A\bm{A} 的各列的线性组合,其系数由x\bm{x}给出

Ax=x1a1+⋯+xnan\bm{Ax} = x_1 \bm{a}_1+ \cdots +x_n \bm{a}_n

我们回想一下,根据定义,矩阵的秩空间是由它的列生成的子空间,因此,无论x\bm{x}系数的值为何,向量Ax\bm{Ax}总是位于R(A)\mathcal{R}(\bm{A})中。由此可得,每当y∉R(A)\bm{y} \not\in \mathcal{R}(\bm{A})时,方程组不存在解(即它们不可行(infeasible)),因此解集S\mathcal{S}是空的。等价地,方程组有解当且仅当y∈R(A)\bm{y} \in \mathcal{R}(\bm{A}),也就是说当且仅当y\bm{y}是A\bm{A}的列的线性组合。这个条件可以通过秩检验来检查

rank⁡([Ay])=rank⁡(A)\operatorname{rank}([\bm{A} \quad \bm{y}]) = \operatorname{rank}(\bm{A})

假设接下来上述条件得到满足,因此存在一个解xˉ\bar{\bm{x}},使得y=Axˉ\bm{y} = \bm{A} \bar{\bm{x}}。接下来我们将证明解集是仿射集:注意方程组存在另一个解x≠xˉ\bm{x} \neq \bar{\bm{x}}当且仅当

A(x−xˉ)=0\bm{A}(\bm{x} - \bar{\bm{x}}) = \bm{0}

因此x−xˉ\bm{x} - \bar{\bm{x}}必须位于A\bm{A}的零空间N(A)\mathcal{N}(\bm{A})中。因此方程组的所有可能解的形式为x=xˉ+z\bm{x} = \bar{\bm{x}} + \bm{z},其中z∈N(A)\bm{z} \in \mathcal{N}(\bm{A})。也就是说,解集S\mathcal{S}是通过平移A\bm{A}的零空间得到的仿射集合S={x=xˉ+z ⁣:z∈N(A)}\mathcal{S} = \left\{ \bm{x} = \bar{\bm{x}} + \bm{z} \colon \bm{z} \in \mathcal{N}(\bm{A})\right\}。由此也可得出,当且仅当N(A)={0}\mathcal{N}(\bm{A}) = \left\{ \bm{0} \right\},解xˉ\bar{\bm{x}}才是唯一的

命题6.1(线性方程的解集):线性方程

Ax=y,A∈Rm,n\bm{Ax} = \bm{y},\bm{A} \in \mathbb{R} ^{m,n}

当且仅当rank⁡([Ay])=rank⁡(A)\operatorname{rank}([\bm{A} \quad \bm{y}]) = \operatorname{rank}(\bm{A})时,才有解。当满足此存在条件时,所有解的集合是仿射集合

S={x=xˉ+z ⁣:z∈N(A)}\mathcal{S} = \left\{ \bm{x} = \bar{\bm{x}} + \bm{z} \colon \bm{z} \in \mathcal{N}(\bm{A})\right\}

其中xˉ\bar{\bm{x}}是满足Axˉ=y\bm{A}\bar{\bm{x}} = \bm{y}的任何向量。特别地,如果满足方程组满足存在条件,并且 N(A)={0}\mathcal{N}(\bm{A}) = \left\{ \bm{0} \right\},则方程组有唯一解

2.2 欠定系统(underdetermined)、超定系统(overdetermined)和方阵系统

我们简要讨论线性方程组中可能出现的三种典型情况,即未知数多于方程数(欠定)、方程数多于未知数(超定)、以及方程数与未知数相等的情况。这三种情况是在假设矩阵A为满秩的前提下讨论的。对于满秩矩阵,下列定理成立(也可参见之前在Chapter 6.4.3 推论4.3中给出的等价结果)。

定理 6.1:以下两个命题成立

  1. 当且仅当A⊤A\bm{A}^\top \bm{A}可逆时,矩阵A∈Rm,n\bm{A} \in \mathbb{R} ^{m,n}才是列满秩(即rank⁡(A)=n\operatorname{rank}(\bm{A}) = n)
  2. 当且仅当AA⊤\bm{A} \bm{A}^\top可逆时,矩阵A∈Rm,n\bm{A} \in \mathbb{R} ^{m,n}才是行满秩(即rank⁡(A)=m\operatorname{rank}(\bm{A}) = m)

证明

A⊤A⪰0\bm{A}^\top \bm{A} \succeq 0当且仅当半正定矩阵是可逆的,它实际上才是正定矩阵。A⊤A⪰0\bm{A}^\top \bm{A} \succeq 0是正定矩阵充要条件是它为列满秩。定理中第二点的证明也遵循类似的思路

超定系统(Overdetermined systems):当系统Ax=y\bm{Ax} = \bm{y}的方程数量多于未知数数量时,即矩阵A\bm{A}的行数多于列数(瘦矩阵)m>nm > n,这个系统被称为超定系统。假设A\bm{A}是列满秩的,即rank⁡(A)=n\operatorname{rank}(\bm{A}) = n,则R(A)=Rn\mathcal{R}(\bm{A}) = \mathbb{R} ^n。由公式dim⁡N(A)+rank⁡(A)=n\operatorname{dim}\mathcal{N}(\bm{A}) + \operatorname{rank}(\bm{A}) = n,可知dim⁡N(A)=0\operatorname{dim}\mathcal{N}(\bm{A}) = 0,因此该系统要么有唯一解,要么无解。实际上,超定系统最常见的情况是y∉R(A)\bm{y} \not\in \mathcal{R}(\bm{A}),因此没有解。在这种情况下,引入近似解的概念通常是有用的,即求一个解,使某个适当的Ax\bm{Ax}与y\bm{y}之间的不匹配度量达到最小,如在第Section 6.3.1 节中进一步讨论的那样

欠定系统(Underdetermined systems):如果系统Ax=y\bm{Ax} = \bm{y}中未知数多于方程数,即矩阵A\bm{A}的列数多于行数(宽矩阵)n>mn > m,则称该系统为欠定系统。假设A\bm{A}为行满秩,即rank⁡(A)=m\operatorname{rank}(\bm{A}) = m,则R(A)=Rm\mathcal{R}(\bm{A}) = \mathbb{R} ^m。由公式dim⁡N(A)+rank⁡(A)=n\operatorname{dim}\mathcal{N}(\bm{A}) + \operatorname{rank}(\bm{A}) = n,可知dim⁡N(A)=n−m>0\operatorname{dim}\mathcal{N}(\bm{A}) = n-m >0。因此,这个线性方程组是可解的,且具有无限多的可能解,解的集合具有n−mn-m维。在所有可能的解中,通常感兴趣的是选出一个具有最小范数的特定解:这一问题在第Section6.3.2节中有详细讨论

方阵系统(Square systems):当方程组Ax=y\bm{Ax} = \bm{y}的方程数量等于未知数数量时,该系统称为方阵系统,即矩阵A\bm{A}为方阵n=mn = m。如果一个方阵是满秩的,那么它是可逆的,并且逆矩阵A−1\bm{A}^{-1}是唯一的,满足A−1A=I\bm{A}^{-1}\bm{A = \bm{I}}。在满秩方阵A\bm{A}的情况下,线性系统的解是唯一的,形式上写作x=A−1y\bm{x} = \bm{A}^{-1}\bm{y}。然而,需要注意的是,解x\bm{x}很少通过实际求A−1\bm{A}^{-1}并与y\bm{y}相乘来计算。有关计算非奇异线性方程组解的数值方法,请参见Section第 7.2 节

3. 最小二乘(Least-squares)和最小范数解

3.1 近似解:最小二乘法

当y∉R(A)\bm{y} \not\in \mathcal{R}(\bm{A})时,线性方程组是无解的。在超定方程组的情况下,这种情况经常发生。然而,在这种情况下,确定方程组的近似解可能是有意义的,即找到一个使得残差向量r≔Ax−y\bm{r} \coloneqq \bm{Ax} - \bm{y}尽可能“较小”的解。衡量残差大小的自然方法是使用范数:因此我们希望确定x\bm{x},使得残差的范数最小化。在本节中,我们特别讨论最常见的情况,即用于衡量残差的范数选择标准欧几里得范数,此时问题变为

min⁡x∥Ax−y∥2\min _{\bm{x}} \lVert \bm{Ax}-\bm{y} \rVert _2

由于函数z2z^2在z≥0z \geq 0时单调递增,因此之前的问题也等价于最小化欧几里得范数的平方

min⁡x∥Ax−y∥22\min _{\bm{x}} \lVert \bm{Ax}-\bm{y} \rVert _2^2

从后者表述中得出了线性方程最小二乘(least-squares,LS)解的名称,即一种使方程残差平方和最小的解

∥Ax−y∥22=∑i=1m(ai⊤x−yi)2\lVert \bm{Ax}-\bm{y} \rVert _2^2 = \sum_{i=1}^{m}(\bm{a}_i^\top \bm{x} - \bm{y}_i)^2

其中ai⊤\bm{a}_i^\top表示A\bm{A}的第ii行。

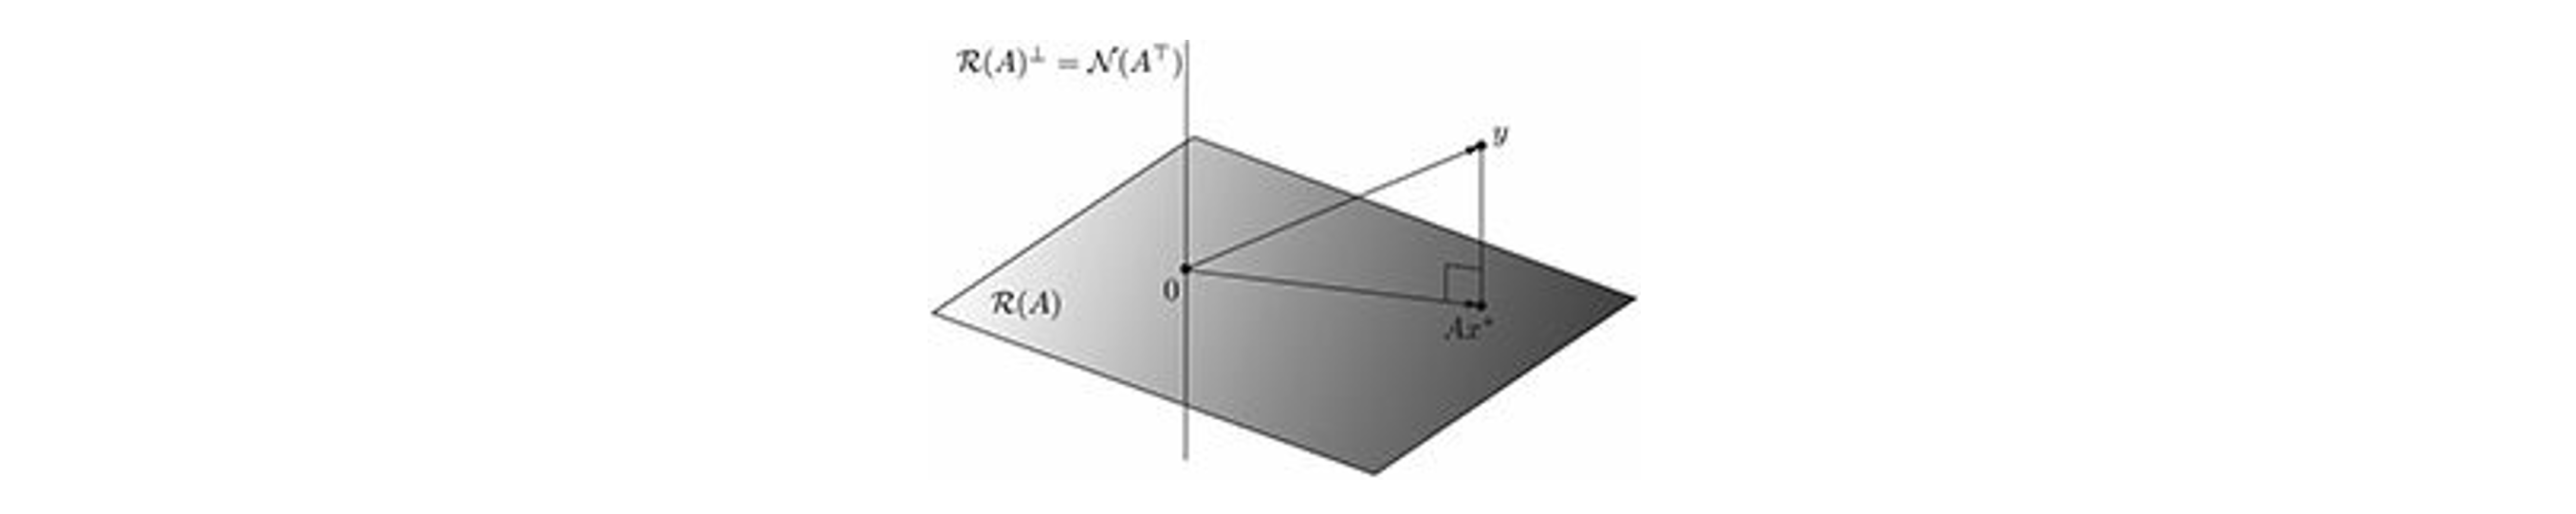
上述问题有一个有趣的几何解释:由于向量Ax\bm{Ax}位于R(A)\mathcal{R}(\bm{A})中,该问题相当于确定R(A)\mathcal{R}(\bm{A})中距离y\bm{y}最近的点y~=Ax\tilde{\bm{y}} = \bm{Ax}。投影定理Section2.3节(定理 2.2)则告诉我们,这个点是y\bm{y}在子空间R(A)\mathcal{R}(\bm{A})上的正交投影,如下图所示
6.7.png

因此,我们可以应用Section 定理 2.2 来找到问题的显式解,如以下命题所示

命题6.2(线性方程的最小二乘近似解):设A∈Rm,n\bm{A} \in \mathbb{R} ^{m,n},y∈Rm\bm{y} \in \mathbb{R} ^m。最小二乘问题

min⁡x∥Ax−y∥2\min _{\bm{x}} \lVert \bm{Ax} - \bm{y} \rVert_2

至少有一个解。此外,上式的任何解x∗∈Rn\bm{x}^* \in \mathbb{R} ^n都是以下线性方程组(法方程)的解

A⊤Ax∗=A⊤y\bm{A}^\top \bm{Ax}^* = \bm{A}^\top \bm{y}

反之亦然。此外,如果A\bm{A}是满列秩(即rank⁡(A)=n\operatorname{rank}(\bm{A}) = n),则上式的解是唯一的,并且其解为

x∗=(A⊤A)−1A⊤y\bm{x}^* = (\bm{A}^\top \bm{A})^{-1}\bm{A}^\top \bm{y}

证明

对于任意y∈Rm\bm{y} \in \mathbb{R} ^m,根据定理 2.2,存在一个唯一的点y~∈R(A)\tilde{\bm{y}} \in \mathcal{R} (A),其与y\bm{y}的距离最小,并且该点满足(y−y~)∈R(A)⊥≡N(A⊤)(\bm{y} - \tilde{\bm{y}}) \in \mathcal{R}(\bm{A})^\perp \equiv \mathcal{N}(\bm{A^\top }),即

A⊤(y−y~)=0\bm{A}^\top (\bm{y} - \tilde{\bm{y}}) = \bm{0}

由于y~∈R(A)\tilde{\bm{y}} \in \mathcal{R}(\bm{A}),因此一定存在一个x\bm{x}使得y~=Ax\tilde{\bm{y}} = \bm{Ax},从而证明了解的存在性。然后,将y~=Ax\tilde{\bm{y}} = \bm{Ax}代入先前的正交条件,我们得到

A⊤Ax=A⊤y\bm{A}^\top \bm{Ax} = \bm{A}^\top \bm{y}

最后,如果A\bm{A}列满秩,那么根据Section定理6.1,A⊤A\bm{A}^\top \bm{A}是可逆的,因此唯一解的形式得证

备注6.1(法方程(Normal equations)与最优性):法方程无非就是优化问题的最优性条件

min⁡xf(x)\min _{\bm{x}} f(\bm{x})

其中f(x)=∥Ax−y∥22f(\bm{x}) = \lVert \bm{Ax}- \bm{y} \rVert_2^2。Section 8.4 节看到的,当函数可微、凸,并且问题没有约束时,最优点由条件∇f(x)=0\nabla f(\bm{x}) = \bm{0}来表征。在我们的例子中,函数ff在x\bm{x}处的梯度很容易看出为∇f(x)=A⊤(Ax−y)\nabla f(\bm{x}) = \bm{A}^\top(\bm{Ax} - \bm{y})

3.2 欠定情况:最小范数解

接下来我们考虑矩阵A\bm{A}的列数多于行数的情况m<nm < n。假设A\bm{A}是行满秩的,因此系统有无限多个解,并且解的集合为Sxˉ={x ⁣:x=xˉ+z,z∈N}\mathcal{S}_{\bar{\bm{x}}} = \left\{ \bm{x} \colon \bm{x} = \bar{\bm{x}} + \bm{z} ,\bm{z} \in \mathcal{N} \right\},其中xˉ\bar{\bm{x}}是任意满足Axˉ=y\bm{A} \bar{\bm{x}} = \bm{y}的向量。我们感兴趣的是从解集合Sxˉ\mathcal{S}_{\bar{\bm{x}}}中挑选出具有最小欧几里得范数的解x∗\bm{x}^*。也就是说,我们要解决的问题是

min⁡x ⁣:Ax=y∥x∥2\min _{\bm{x} \colon \bm{Ax} = \bm{y}} \lVert \bm{x} \rVert_2

这等价于min⁡x∈Sxˉ∥x∥2\min _{\bm{x} \in \mathcal{S}_{\bar{\bm{x}}}} \lVert \bm{x} \rVert_2。 可以直接应用Section推论 2.1:唯一解x∗\bm{x}^*必须与N(A)\mathcal{N}(\bm{A})正交,或者说,x∗∈R(A⊤)\bm{x}^* \in \mathcal{R}(\bm{A}^\top ),这意味着x∗=A⊤ξ\bm{x}^* = \bm{A}^\top \xi,对于某个合适的 ξ\xi。由于x∗\bm{x}^*必须能解这个方程组,因此必须有Ax∗=y\bm{Ax}^* = \bm{y},即AA⊤ξ=y\bm{AA}^\top \xi = \bm{y}。由于A\bm{A}是行满秩的,AA⊤\bm{AA}^\top可逆,那么方程的唯一解为ξ=(AA⊤)−1y\xi = (\bm{AA}^\top )^{-1}\bm{y}。最终,这给出了该方程组的唯一最小范数解

x∗=A⊤(AA⊤)−1yx^* = \bm{A}^\top (\bm{AA}^\top )^{-1}\bm{y}

之前的讨论完成了以下命题的证明

命题6.3(最小范数解):设A∈Rm,n,m≤n\bm{A} \in \mathbb{R} ^{m,n},m \leq n,且为满秩,y∈Rm\bm{y} \in \mathbb{R} ^m。在线性方程组Ax=y\bm{Ax} = \bm{y}的解中,存在唯一一个具有最小欧几里得范数的解。该解为

x∗=A⊤(AA⊤)−1yx^* = \bm{A}^\top (\bm{AA}^\top )^{-1}\bm{y}

3.3 最小二乘法与伪逆

对于A∈Rm,n,y∈Rm\bm{A} \in \mathbb{R} ^{m,n}, \bm{y}\in \mathbb{R} ^m,考虑最小二乘问题

min⁡x∥Ax−y∥2\min _{\bm{x}} \lVert \bm{Ax} - \bm{y} \rVert_2

在假设线性方程组Ax=y\bm{Ax} = \bm{y}存在解的前提下,这些方程组的任何解也是最小二乘问题的一个极小值点,反之,最小二乘问题的任何极小值点也是线性方程组的一个解。因此,从某种意义上说,考虑最小二乘问题比考虑线性方程组Ax=y\bm{Ax} = \bm{y}更通用,因为即便线性方程组没有解,最小二乘问题仍然可能有解;而当解集非空时,最小二乘问题与Ax=y\bm{Ax} = \bm{y}有相同的解集。进一步注意,当A\bm{A}具有非平凡零空间时,最小二乘问题会有多个(无限多个)解。实际上,最小二乘问题的所有解都是法方程A⊤Ax∗=A⊤y\bm{A}^\top \bm{Ax}^* = \bm{A}^\top \bm{y}的解,而当且仅当N(A⊤A)=N(A)\mathcal{N}(\bm{A}^\top \bm{A}) = \mathcal{N}(\bm{A})非平凡时这些方程才有多个解

在所有可能的法方程A⊤Ax∗=A⊤y\bm{A}^\top \bm{Ax}^* = \bm{A}^\top \bm{y}的解中,我们感兴趣的是找到唯一的最小范数解(注意,由于R(A⊤A)=R(A⊤)\mathcal{R}(\bm{A}^\top \bm{A}) = \mathcal{R}(\bm{A}^\top),这些方程总至少有一个解)。根据Section推论2.1,我们知道唯一的最小范数解x∗\bm{x}^*必须与N(A)\mathcal{N}(\bm{A})正交,或者换句话说,必须属于R(A⊤)\mathcal{R}(\bm{A}^\top)。因此,x∗\bm{x}^*由以下两个条件唯一确定

  1. 它必须属于R(A⊤)\mathcal{R}(\bm{A}^\top)(满足范数最小)
  2. 它必须满足正规方程A⊤Ax∗=A⊤y\bm{A}^\top \bm{Ax}^* = \bm{A}^\top \bm{y}(满足最小二乘)

我们声称,这样的解可以通过 Moore–Penrose 广义逆简单表示如下

x∗=A†y\bm{x}^* = \bm{A}^\dagger \bm{y}

证明
设A=UrΣVr⊤\bm{A} = \bm{U}_r \bm{\Sigma } \bm{V}_r^\top是紧凑型奇异值分解。则根据Section5.2.3 Moore-Penrose伪逆表示为A†=VrΣ−1Ur⊤\bm{A}^\dagger = \bm{V}_r \bm{\Sigma }^{-1} \bm{U}_r^\top,因此得到x∗=A†y=VrΣ−1Ur⊤y=Vrξ\bm{x}^* = \bm{A}^\dagger \bm{y} = \bm{V}_r \bm{\Sigma }^{-1} \bm{U}_r^\top\bm{y} = \bm{V}_r \bm{\xi },因此x∗∈R(Vr)\bm{x}^* \in \mathcal{R}(\bm{V}_r),但是我们有R(V)r=R(A⊤)\mathcal{R}(\bm{V})_r = \mathcal{R}(\bm{A}^\top ),条件一可以满足

另外

A⊤Ax∗=A⊤AA†y=VrΣUr⊤UrΣVr⊤VrΣ−1Ur⊤y=VrΣUr⊤y=A⊤y\begin{align*} \bm{A}^\top \bm{A} \bm{x}^* &= \bm{A}^\top \bm{A} \bm{A}^\dagger \bm{y} = \bm{V}_r \bm{\Sigma} \bm{U}_r^\top \bm{U}_r \bm{\Sigma} \bm{V}_r^\top \bm{V}_r \bm{\Sigma}^{-1} \bm{U}_r^\top \bm{y} \\ &= \bm{V}_r \bm{\Sigma} \bm{U}_r^\top \bm{y} = \bm{A}^\top \bm{y} \end{align*}

这表明条件二也得到了满足,因此x∗=A†y\bm{x}^* = \bm{A}^\dagger \bm{y}为最小二乘问题提供了最小范数的唯一解。总结如下推论

推论6.1(最小二乘问题的解集):最小二乘问题的最优解集

p∗=min⁡x∥Ax−y∥2\bm{p}^* = \min _{\bm{x}} \lVert \bm{Ax} - \bm{y} \rVert_2

能够表示为

Xopt=A†y+N(A)\mathcal{X}_{\text{opt}} = \bm{A}^\dagger \bm{y} + \mathcal{N}(\bm{A})

其中A†y\bm{A}^\dagger \bm{y}是最优集合中的最小范数点。最优值p∗\bm{p}^*是y\bm{y}在R(A)\mathcal{R}(\bm{A})的正交补上的投影的范数:对于x∗∈Xopt\bm{x}^* \in \mathcal{X}_{\text{opt}}

p∗=∥y−Ax∗∥2=∥(Im−AA†)y∥2=∥PR(A)⊥y∥2\bm{p}^* = \lVert \bm{y} - \bm{Ax}^* \rVert_2 = \lVert (\bm{I}_m - \bm{AA}^\dagger )\bm{y}\rVert_2 = \lVert \bm{P}_{\mathcal{R}(\bm{A})^\perp}\bm{y}\rVert_2

其中矩阵PR(A)⊥\bm{P}_{\mathcal{R}(\bm{A})^\perp}是投影到R(A)⊥\mathcal{R}(\bm{A})^\perp的投影算子,参考Section5.2.4 公式 (5.12) 所定义。如果A\bm{A}是满列秩的,则解是唯一的,且等于

x∗=A†y=(A⊤A)−1A⊤y\bm{x}^* = \bm{A}^\dagger \bm{y} = (\bm{A}^\top \bm{A})^{-1}\bm{A}^\top \bm{y}

3.4 最小二乘问题的解释

最小二乘问题可以根据应用背景给出多种不同解释

  1. 线性方程的近似解

给定一个线性方程组Ax=y\bm{Ax} = \bm{y},该方程组可能不可解,我们放宽要求,寻找一个近似解x\bm{x},使其近似满足方程组,即Ax≈y\bm{Ax} \approx \bm{y}。在最小二乘法中,近似解要求方程的残差向量r=Ax−y\bm{r} = \bm{Ax} - \bm{y}的欧几里得范数最小

  1. 投影到R(A)\mathcal{R}(\bm{A})

给定一个点y∈Rm\bm{y} \in \mathbb{R} ^m,最小二乘问题寻求一个系数向量x\bm{x},使得A\bm{A}的列an,⋯ ,an\bm{a}_n ,\cdots , \bm{a}_n的线性组合能够以最佳方式近似y\bm{y},即在R(A)\mathcal{R}(\bm{A})中的投影。最小二乘解x∗\bm{x}^*给出了该线性组合的最优系数,使得

y=Ax∗=x1∗a1+⋯+xn∗an\bm{y} = \bm{Ax}^* = \bm{x}^*_1 \bm{a}_1 + \cdots +\bm{x}^*_n \bm{a}_n

是y\bm{y}在由A\bm{A}的列所生成的子空间上的投影

  1. 线性回归

记 A 的行向量为αi⊤,i=1,⋯ ,m\alpha _i^\top,i = 1,\cdots, m,则最小二乘问题可以重写为

min⁡x∑i=1m(αi⊤x−yi)2\min _{\bm{x}} \sum_{i=1}^{m} (\bm{\alpha }_i^\top \bm{x} - \bm{y}_i)^2

也就是说,给定输出点yi\bm{y}_i和输入点αi\bm{\alpha }_i,其中i=1,⋯ ,mi = 1,\cdots ,m,我们试图用输入点的线性函数f(αi)=αi⊤xf(\bm{\alpha }_i) = \bm{\alpha }_i^\top \bm{x}来近似输出点,这里的x\bm{x}是定义线性函数的参数

二维中的一个经典例子是用直线拟合数据。给定标量输出观测值yi∈Ry_i \in \mathbb{R},和输入观测值ξi∈R\xi _i \in \mathbb{R},i=1,⋯ ,mi = 1 ,\cdots ,m,我们寻求一个仿射函数

f(ξ)=x1ξ+x2=a⊤x,a=[ξ1],x=[x1x2]f(\xi ) = x_1 \xi + x_2 = \bm{a}^\top \bm{x}, \bm{a} = \begin{bmatrix} \xi \\ 1 \end{bmatrix}, \bm{x} = \begin{bmatrix} x_1 \\ x_2 \end{bmatrix}

x1x_1是直线的斜率,x2x_2是与垂直轴的交点,在最小二乘意义下近似输出

min⁡x∑i=1m(x1ξi+x2−yi)2=min⁡x∑i=1m(a⊤x−yi)2\min _{\bm{x}} \sum_{i=1}^{m}(x_1 \xi _i + x_2 - y_i)^2 = \min _{\bm{x}} \sum_{i=1}^{m} (\bm{a}^\top \bm{x} - y_i)^2